官方认证
竞赛项目
ERCC 竞赛项目涵盖幼儿园小学研学、中学中职、大学高职等多组别,从基础启蒙到高阶挑战,形成完整的机器人竞赛培养体系。所有项目均经过多届大赛验证,确保公平竞技与教学效果。
23竞赛项目
4参赛组别
100%官方认证
涵盖幼儿园小学研学组与中学中职组、大学高职组、未来卓越工程师赛区三大组别的机器人竞赛项目
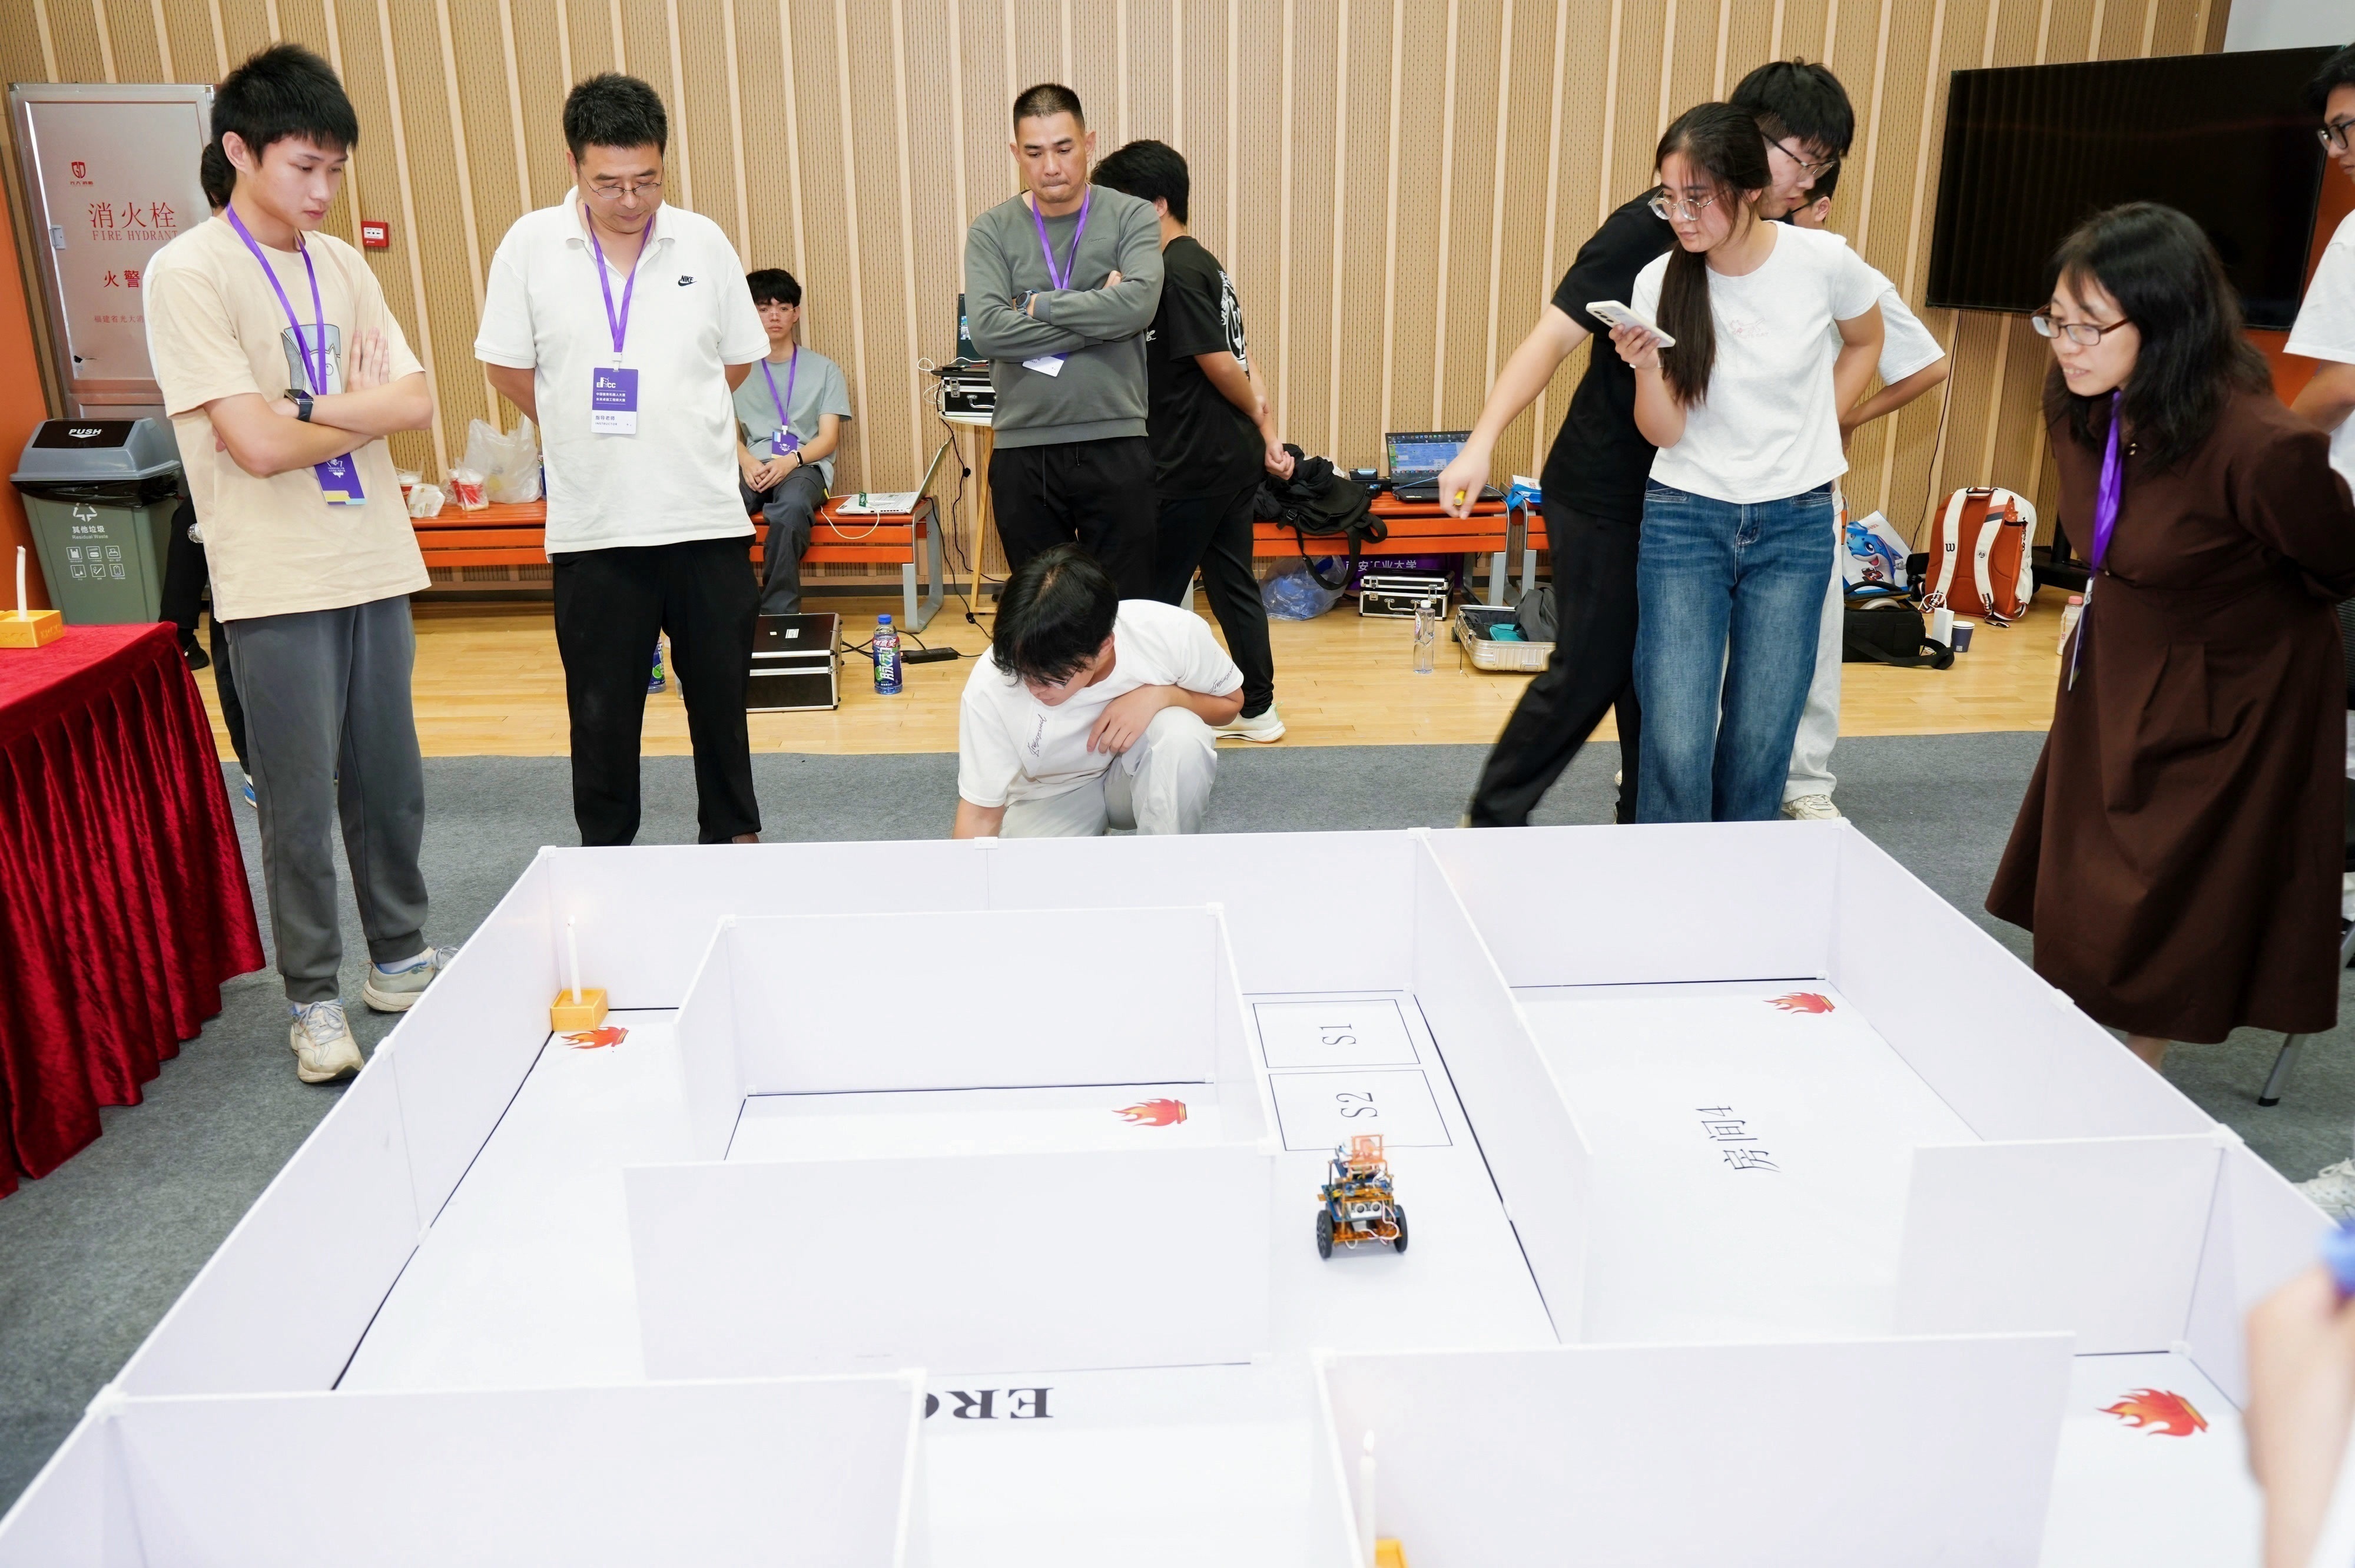
设计一个基于组委会指定主控(Arduino UNO或当届指定兼容主控)的手动遥控小型轮式移动机器人,从出发点熄灭赛前抽签决定的房间里的蜡烛,并回到出发点。
本项目的目的是让学生研究、设计并制作更好的移动机器人,使机器人有优秀的硬件系统与软件系统,有一定的系统规划与优化能力。
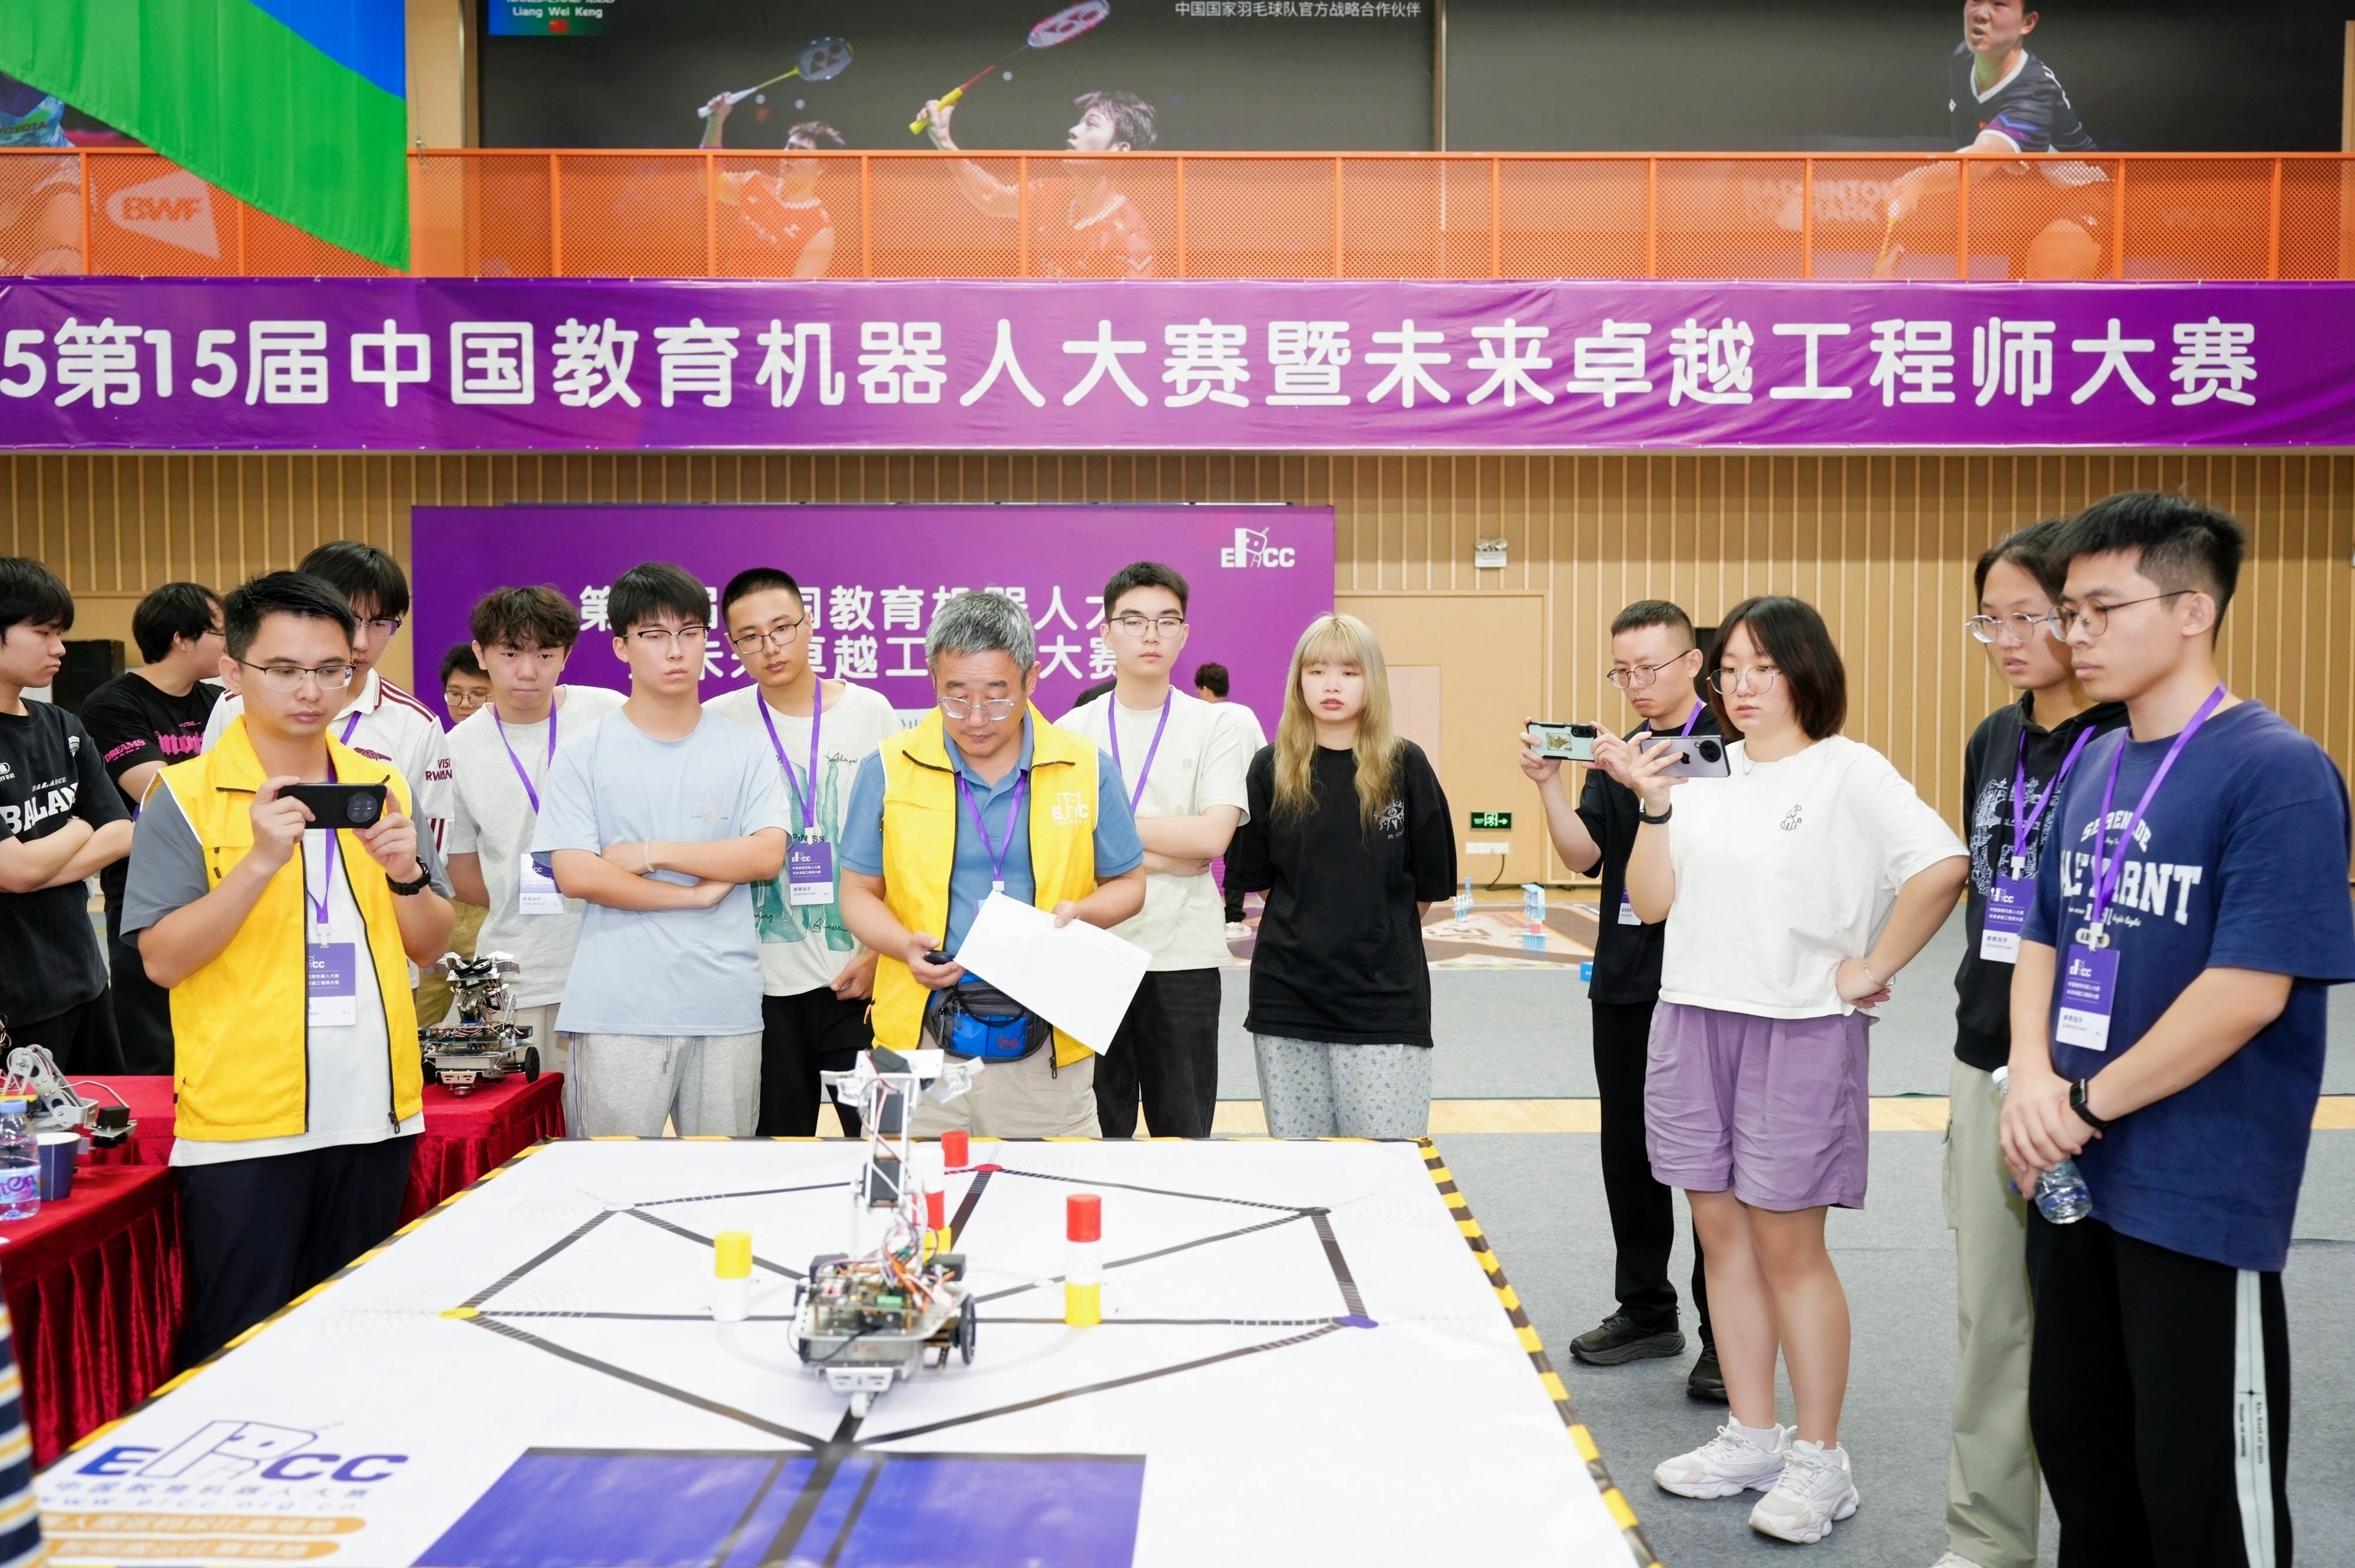
本项比赛的目的是训练学生使用简单传感器完成复杂的循线任务,理解和掌握软件和硬件集成调试方法,了解传感器的性能参数、传感器安装方式、伺服电机的控制精度对机器人运动性能的影响,并探究如何使用软件和传感器闭环控制去弥补硬件的不足,提升机器人的控制性能。

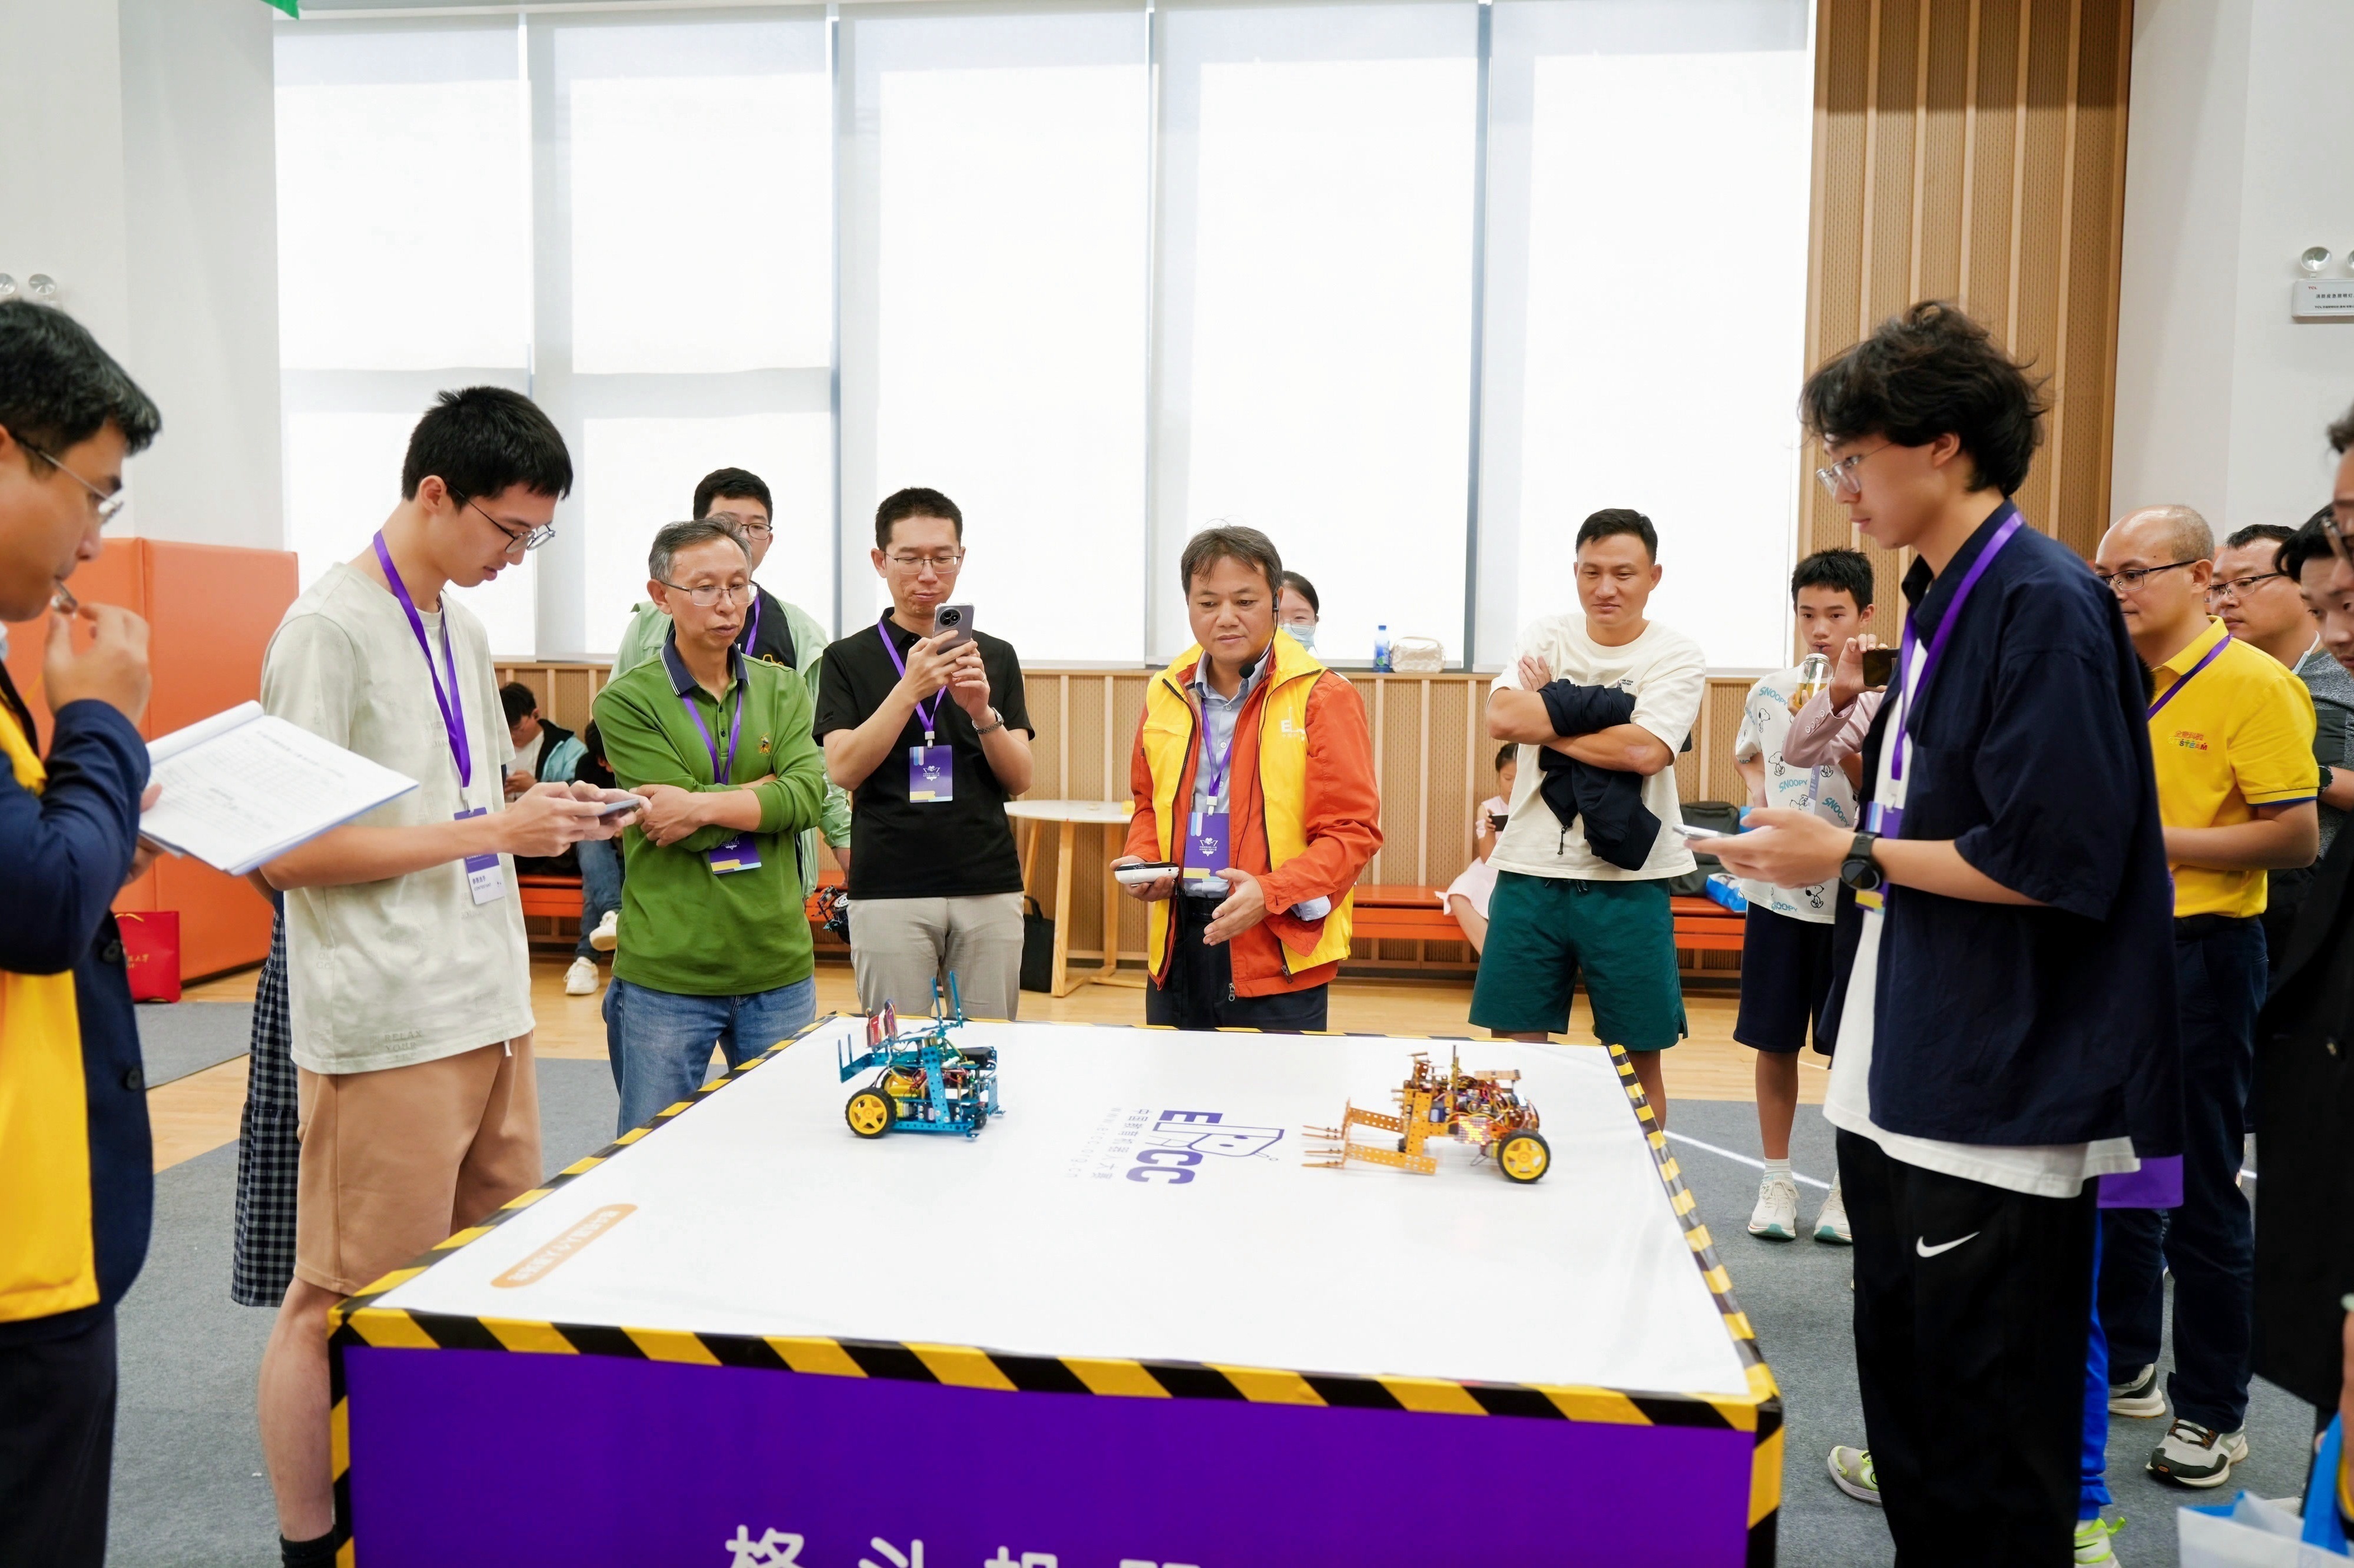
本项比赛的目的是训练学生使用单片机控制的机器人完成格斗对抗任务,理解和掌握智能机器人的软件集成开发和调试方法,了解智能系统的软件控制模型、传感器性能参数、传感器安装方式、减速电机控制和编程算法对机器人运动性能的影响,学习如何提升机器人的智能控制水平。
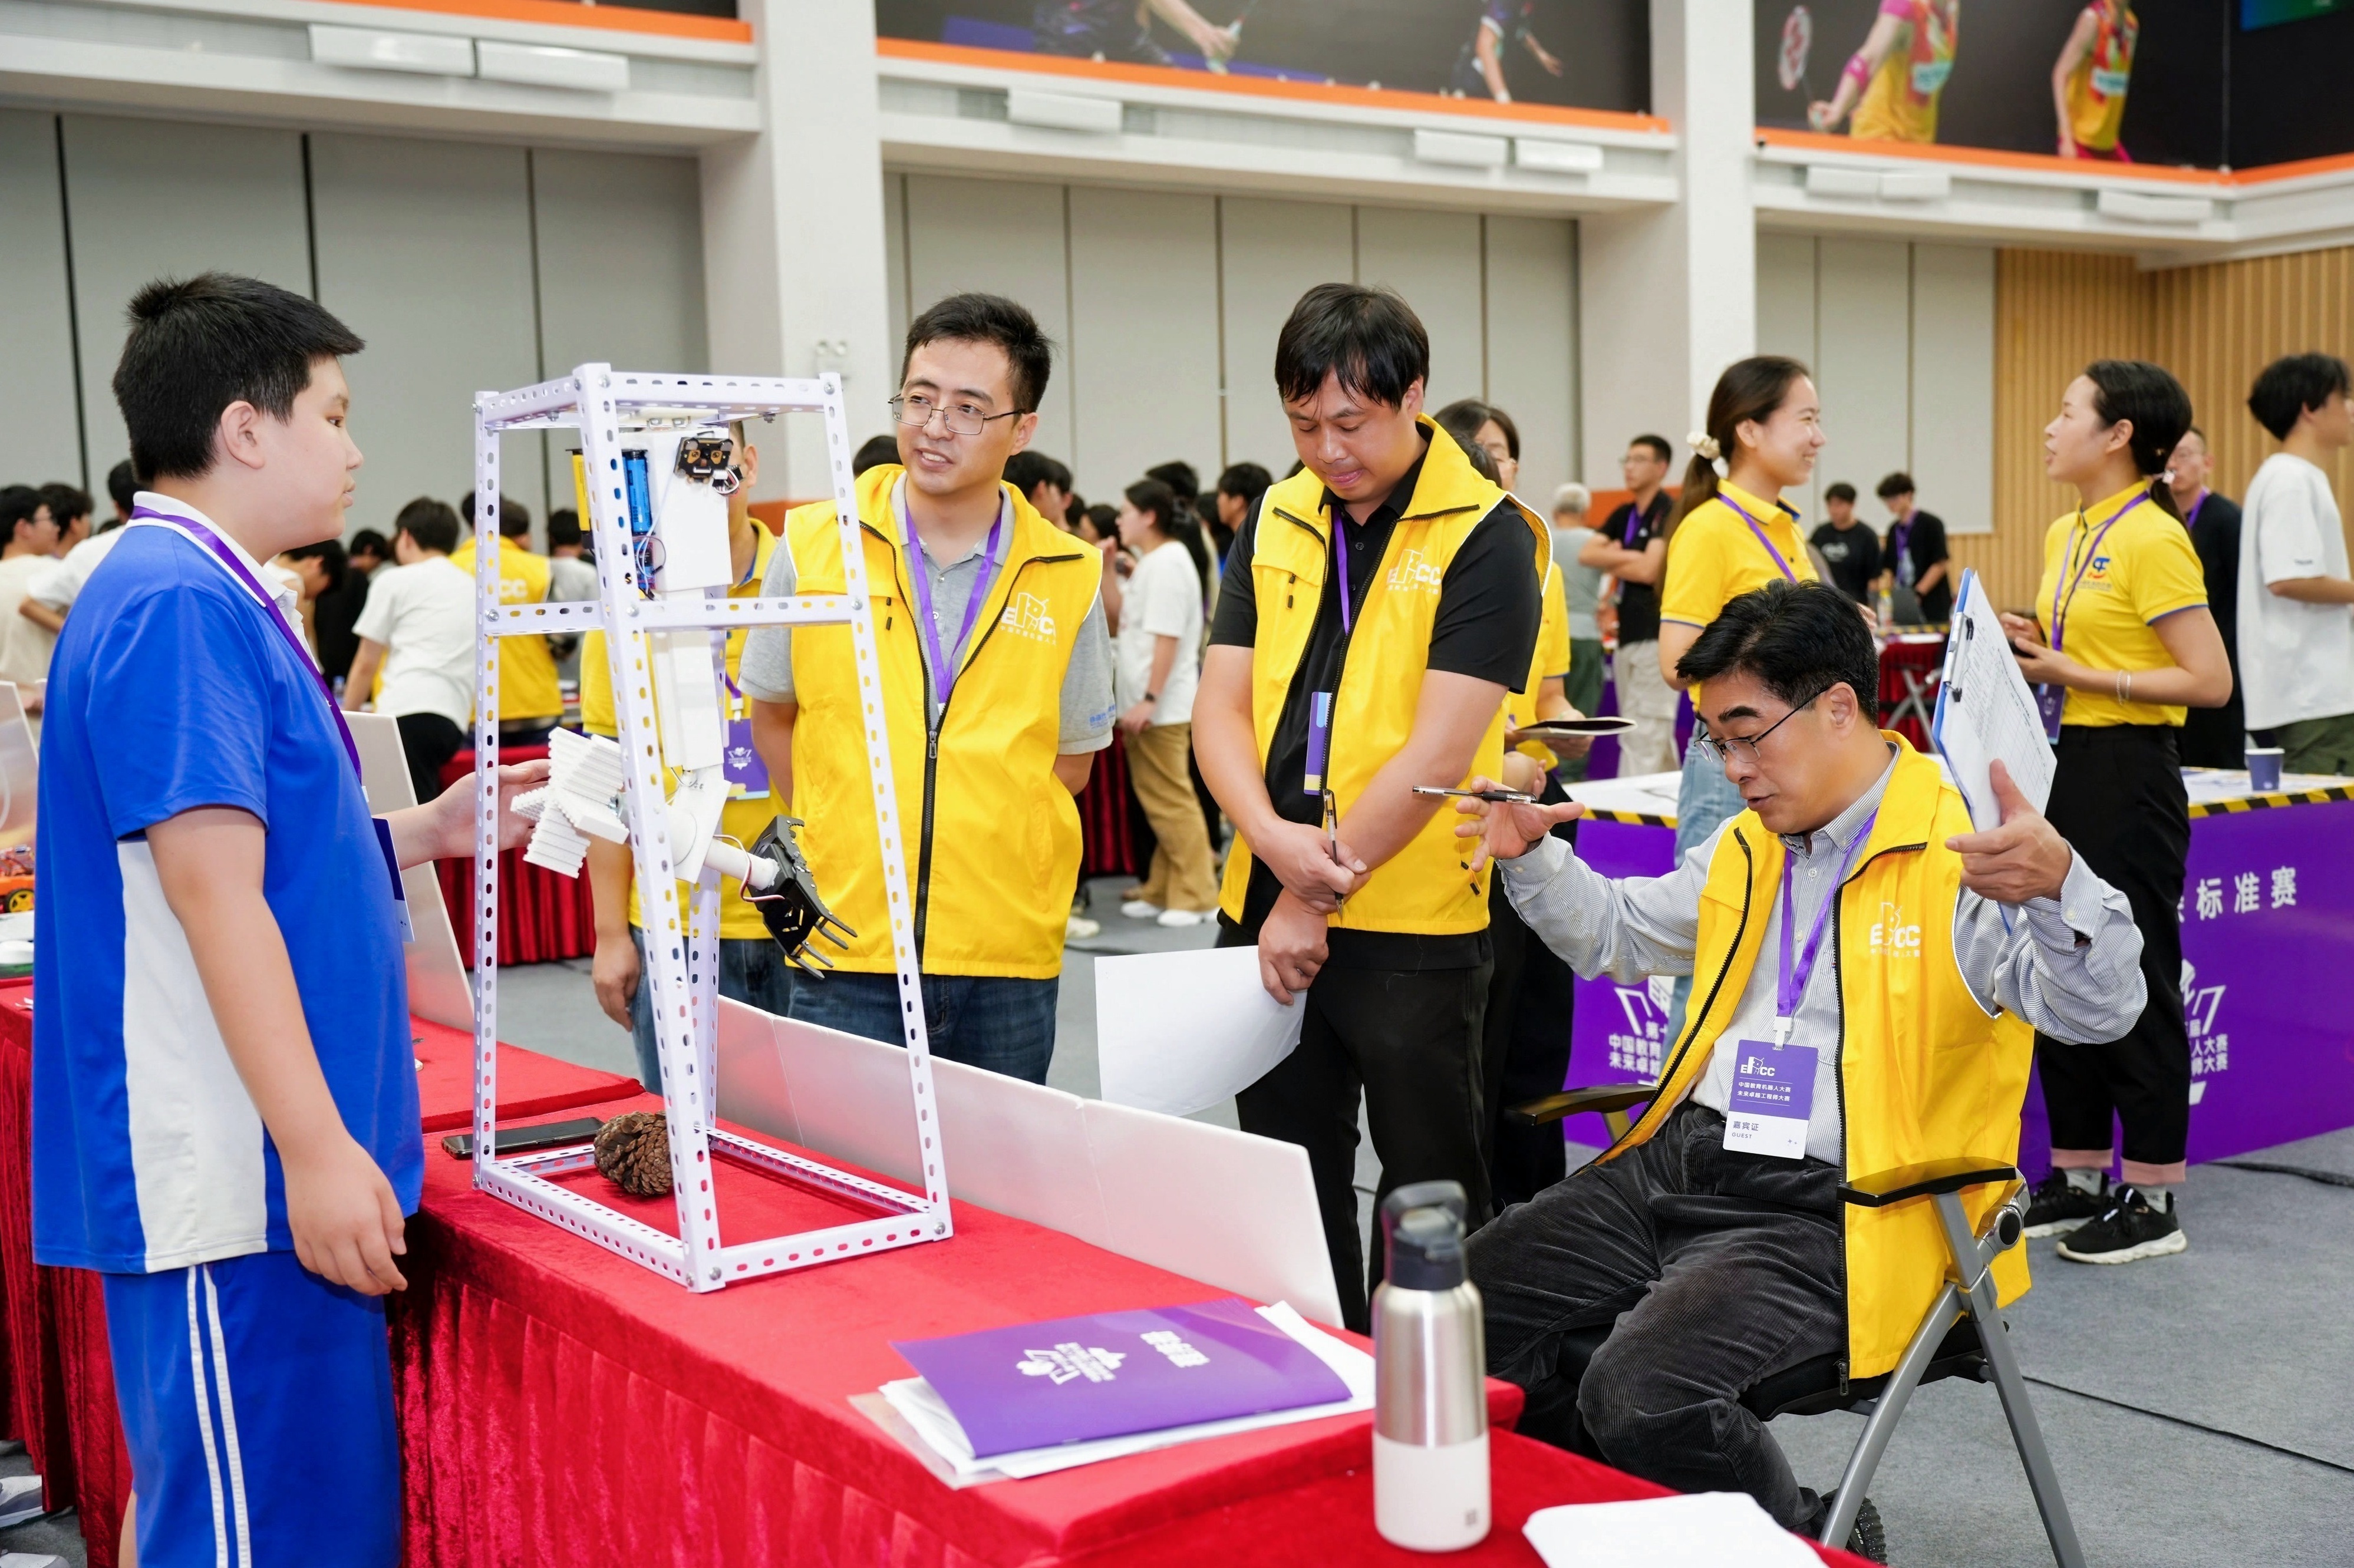
鼓励原创设计,培养创新思维与动手实践能力。
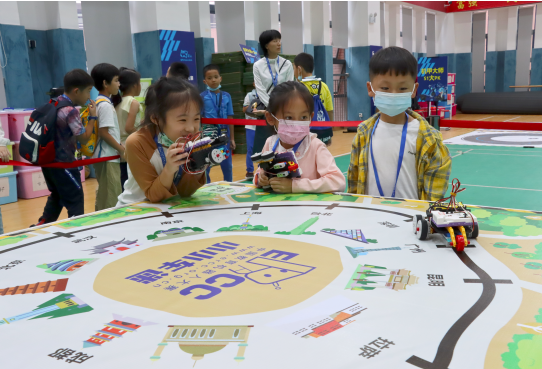
设计一个基于组委会指定主控板的小型轮式机器人,从起始点出发游览赛前抽签决定的站点,并回到起始点。通过循迹行驶与站点识别任务,培养低龄学生的计算思维与工程实践兴趣。
两人一组,活动前设计好两个基于组委会指定主控的机器人并在现场完成程序编写,让机器人完成比赛任务,并尽可能快地到达终点。活动过程中既展现个人创意,又考验编程技巧,同时锻炼了团队协作能力。
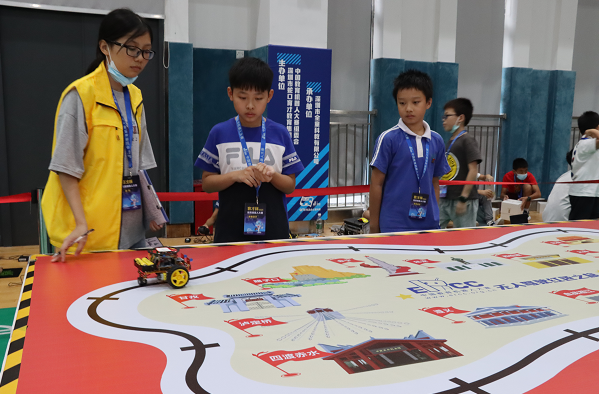
设计一个基于组委会指定主控的小型轮式机器人从起始点出发游览赛前抽签决定的站点,并回到起始点。
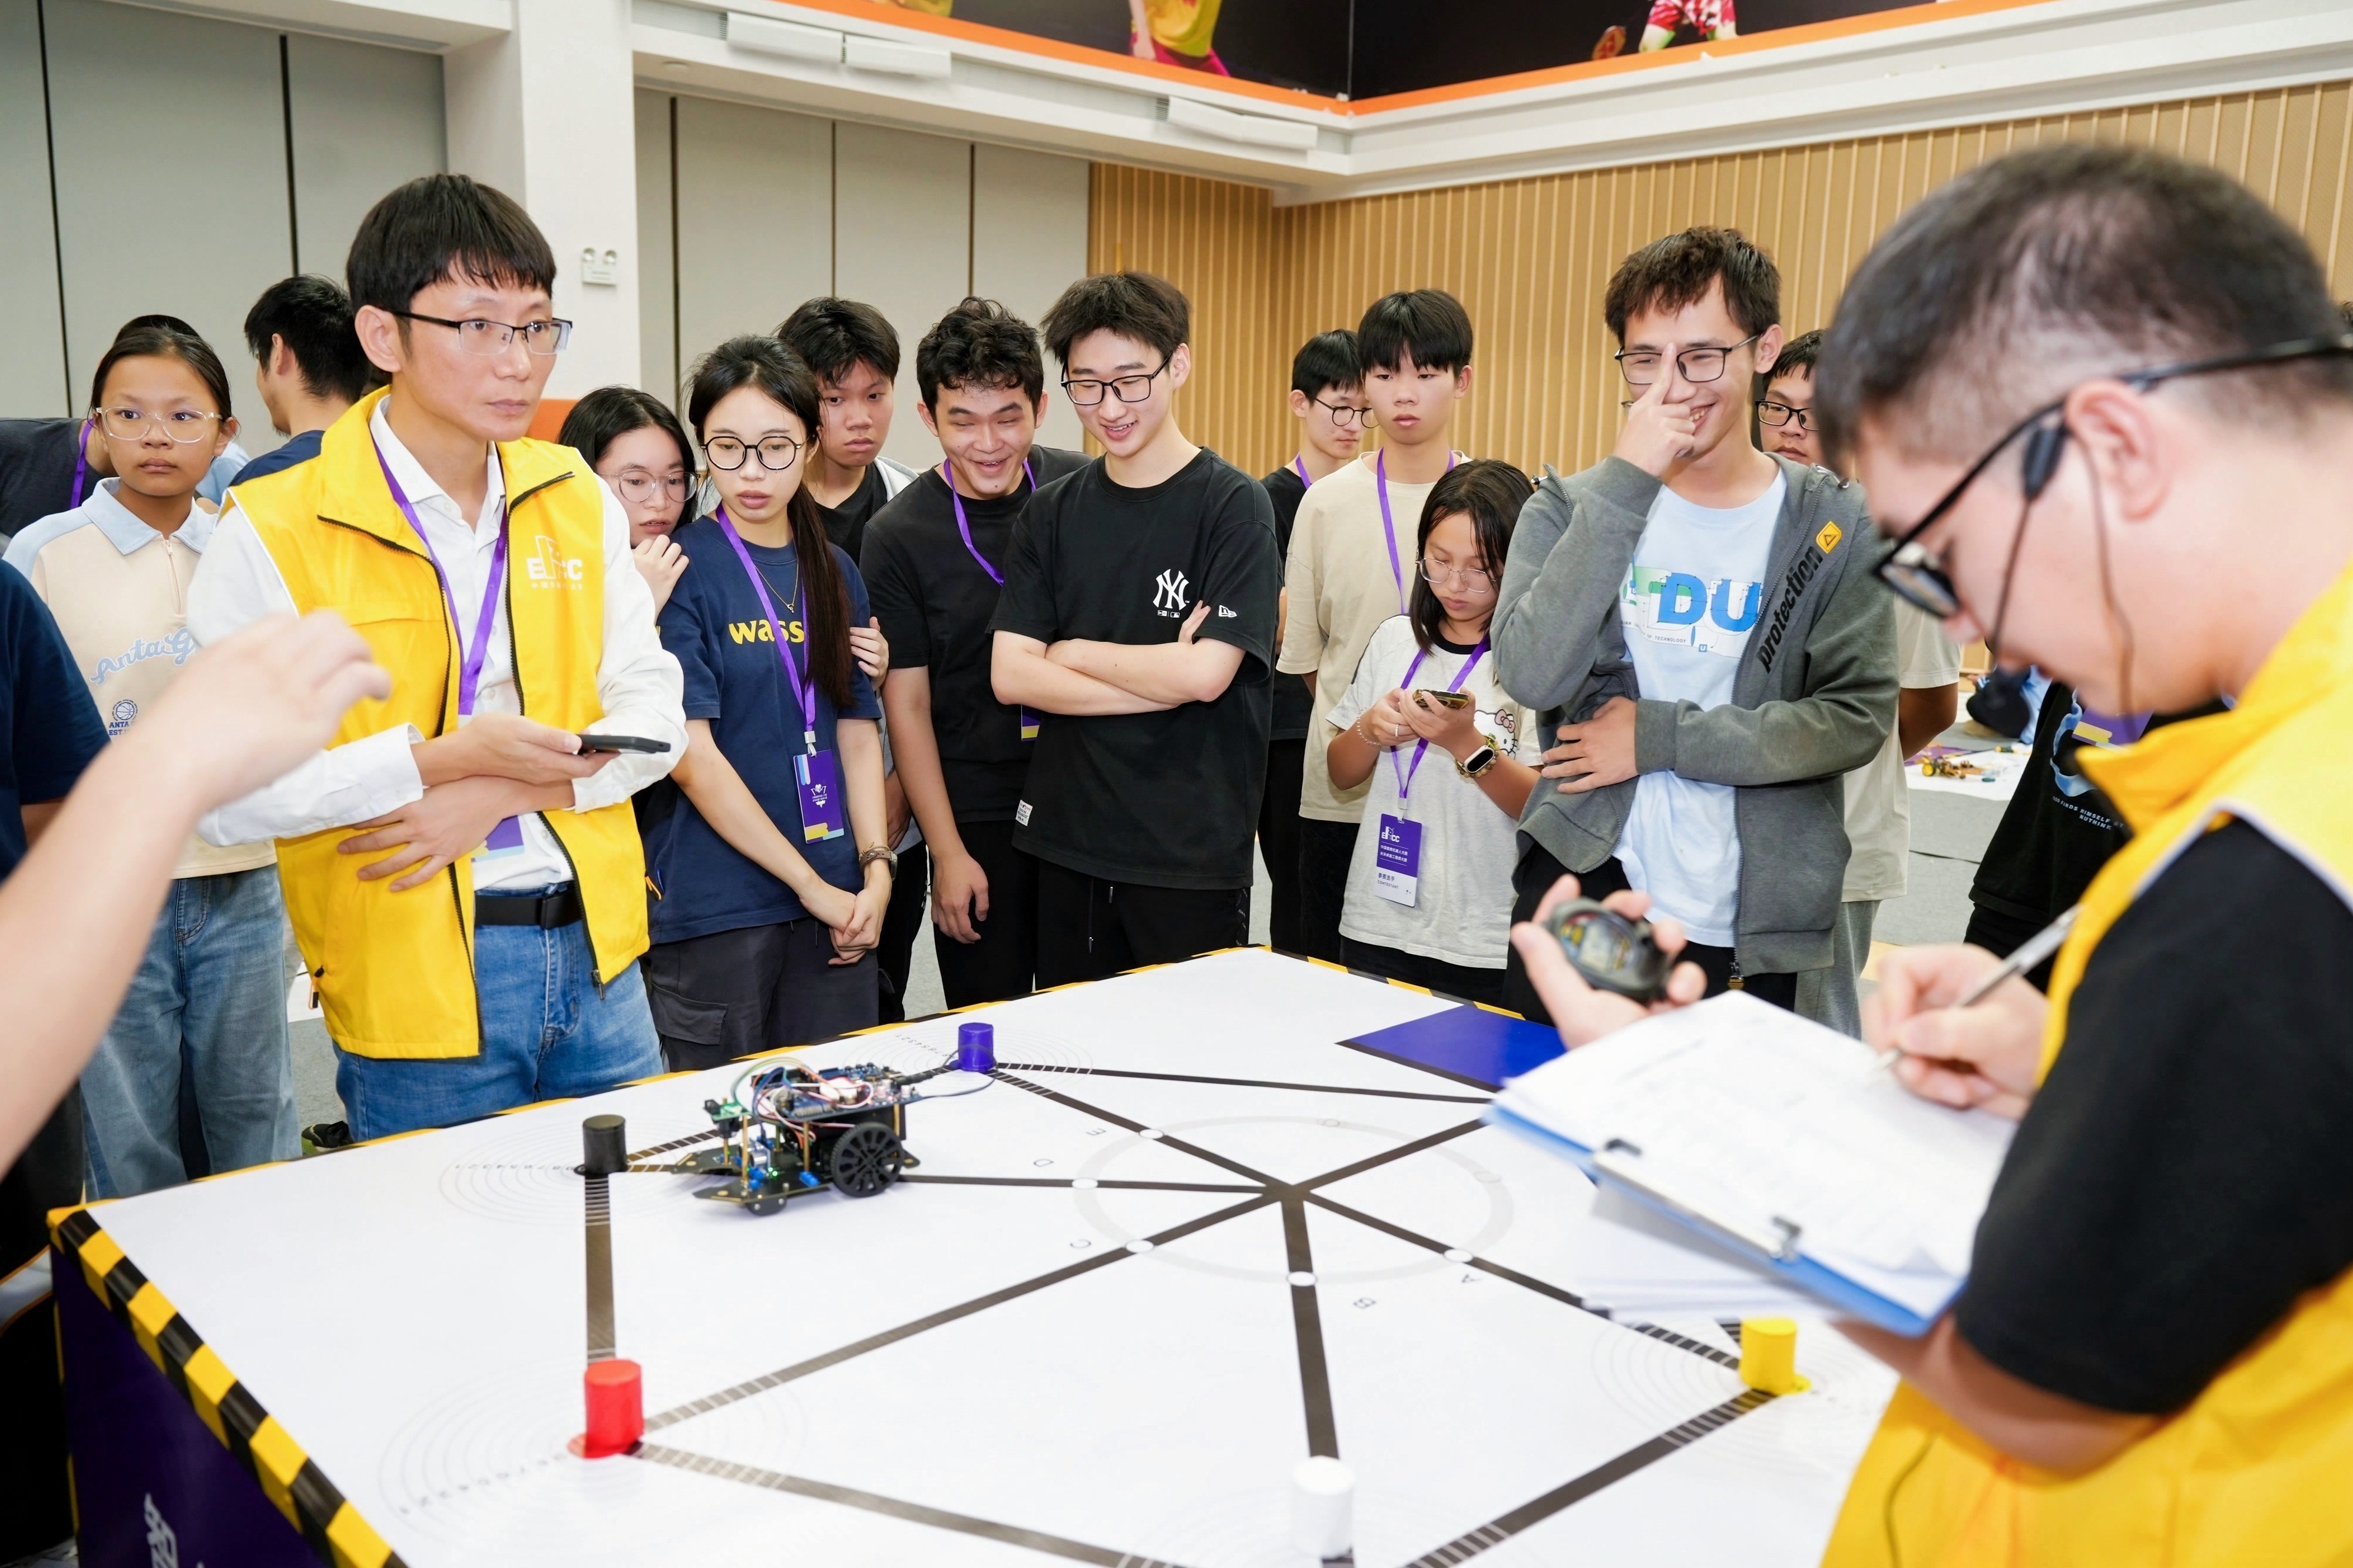
标准规则下的智能搬运任务,考察自主导航与抓取技术。
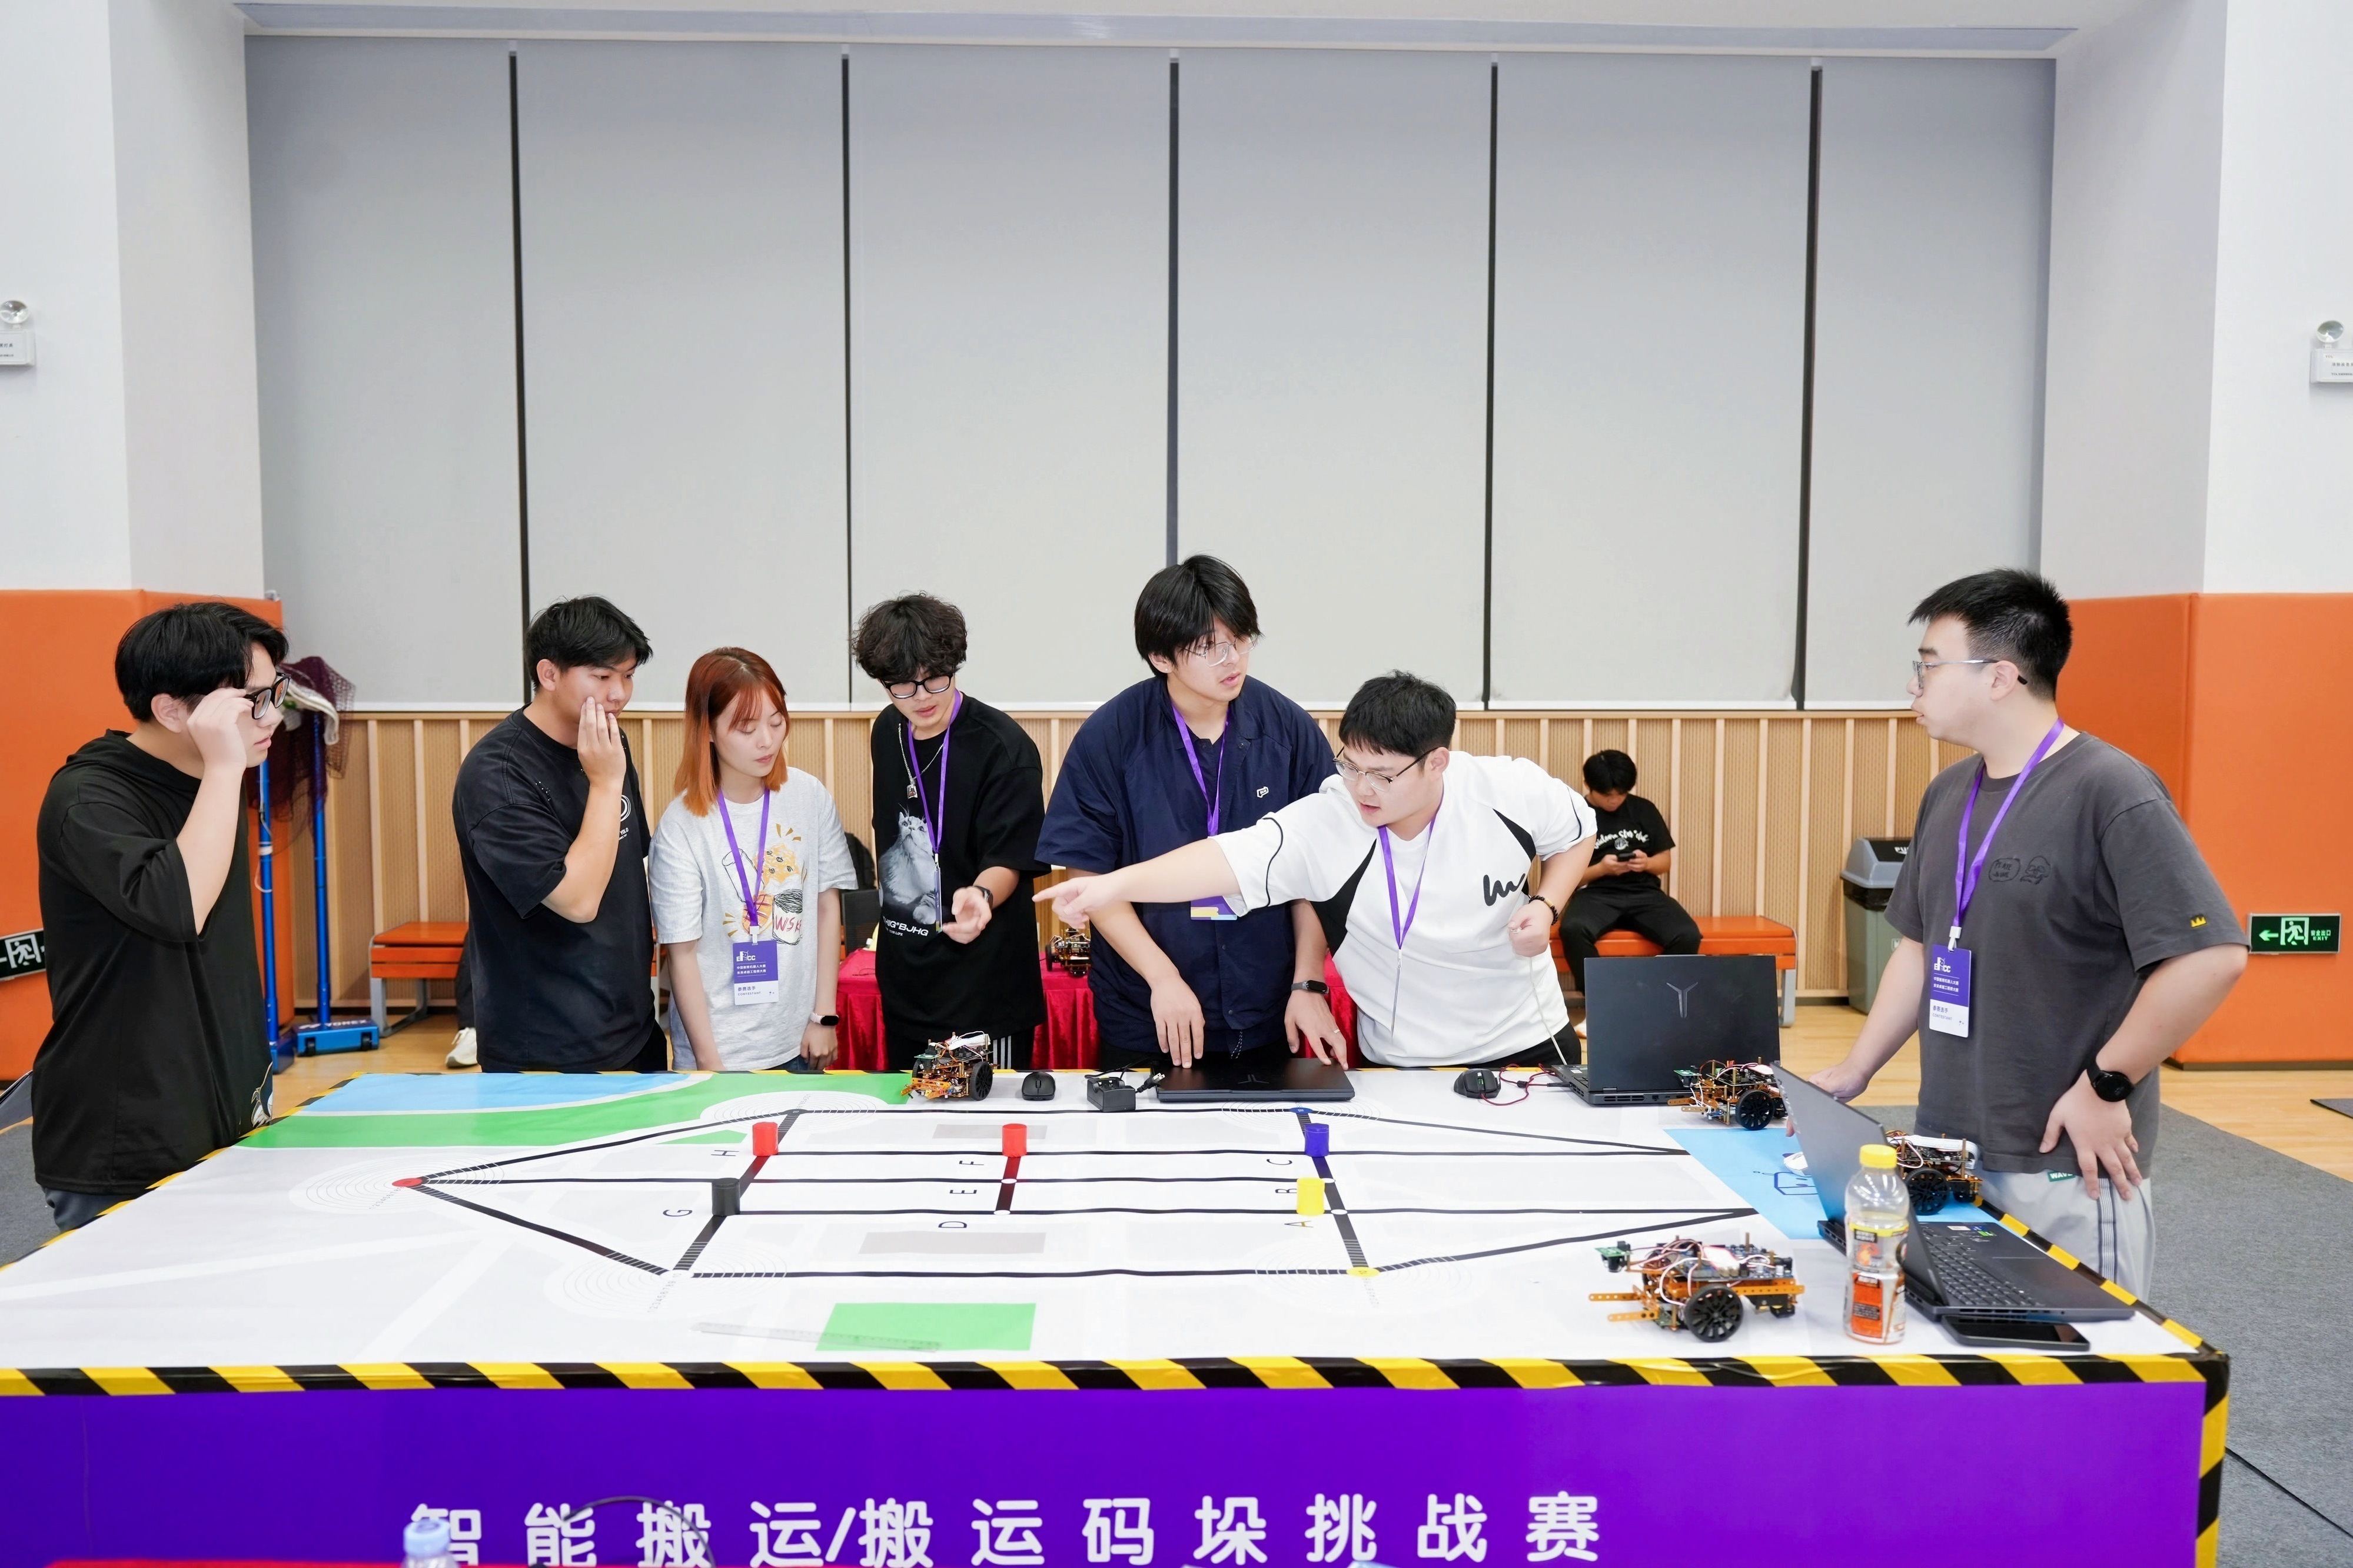
本项比赛的目的是训练学生如何使用三台机器人协同完成复杂的搬运任务,挑战基于视 觉传感器的循线和基于机器人之间通讯的协同工作方法,从而掌握视觉传感器在机器人导航中应用编程技术,以及软件和硬件的集成调试方法,了解多机通讯协同如何提升搬运效率,提升多机器人的协同控制性能。
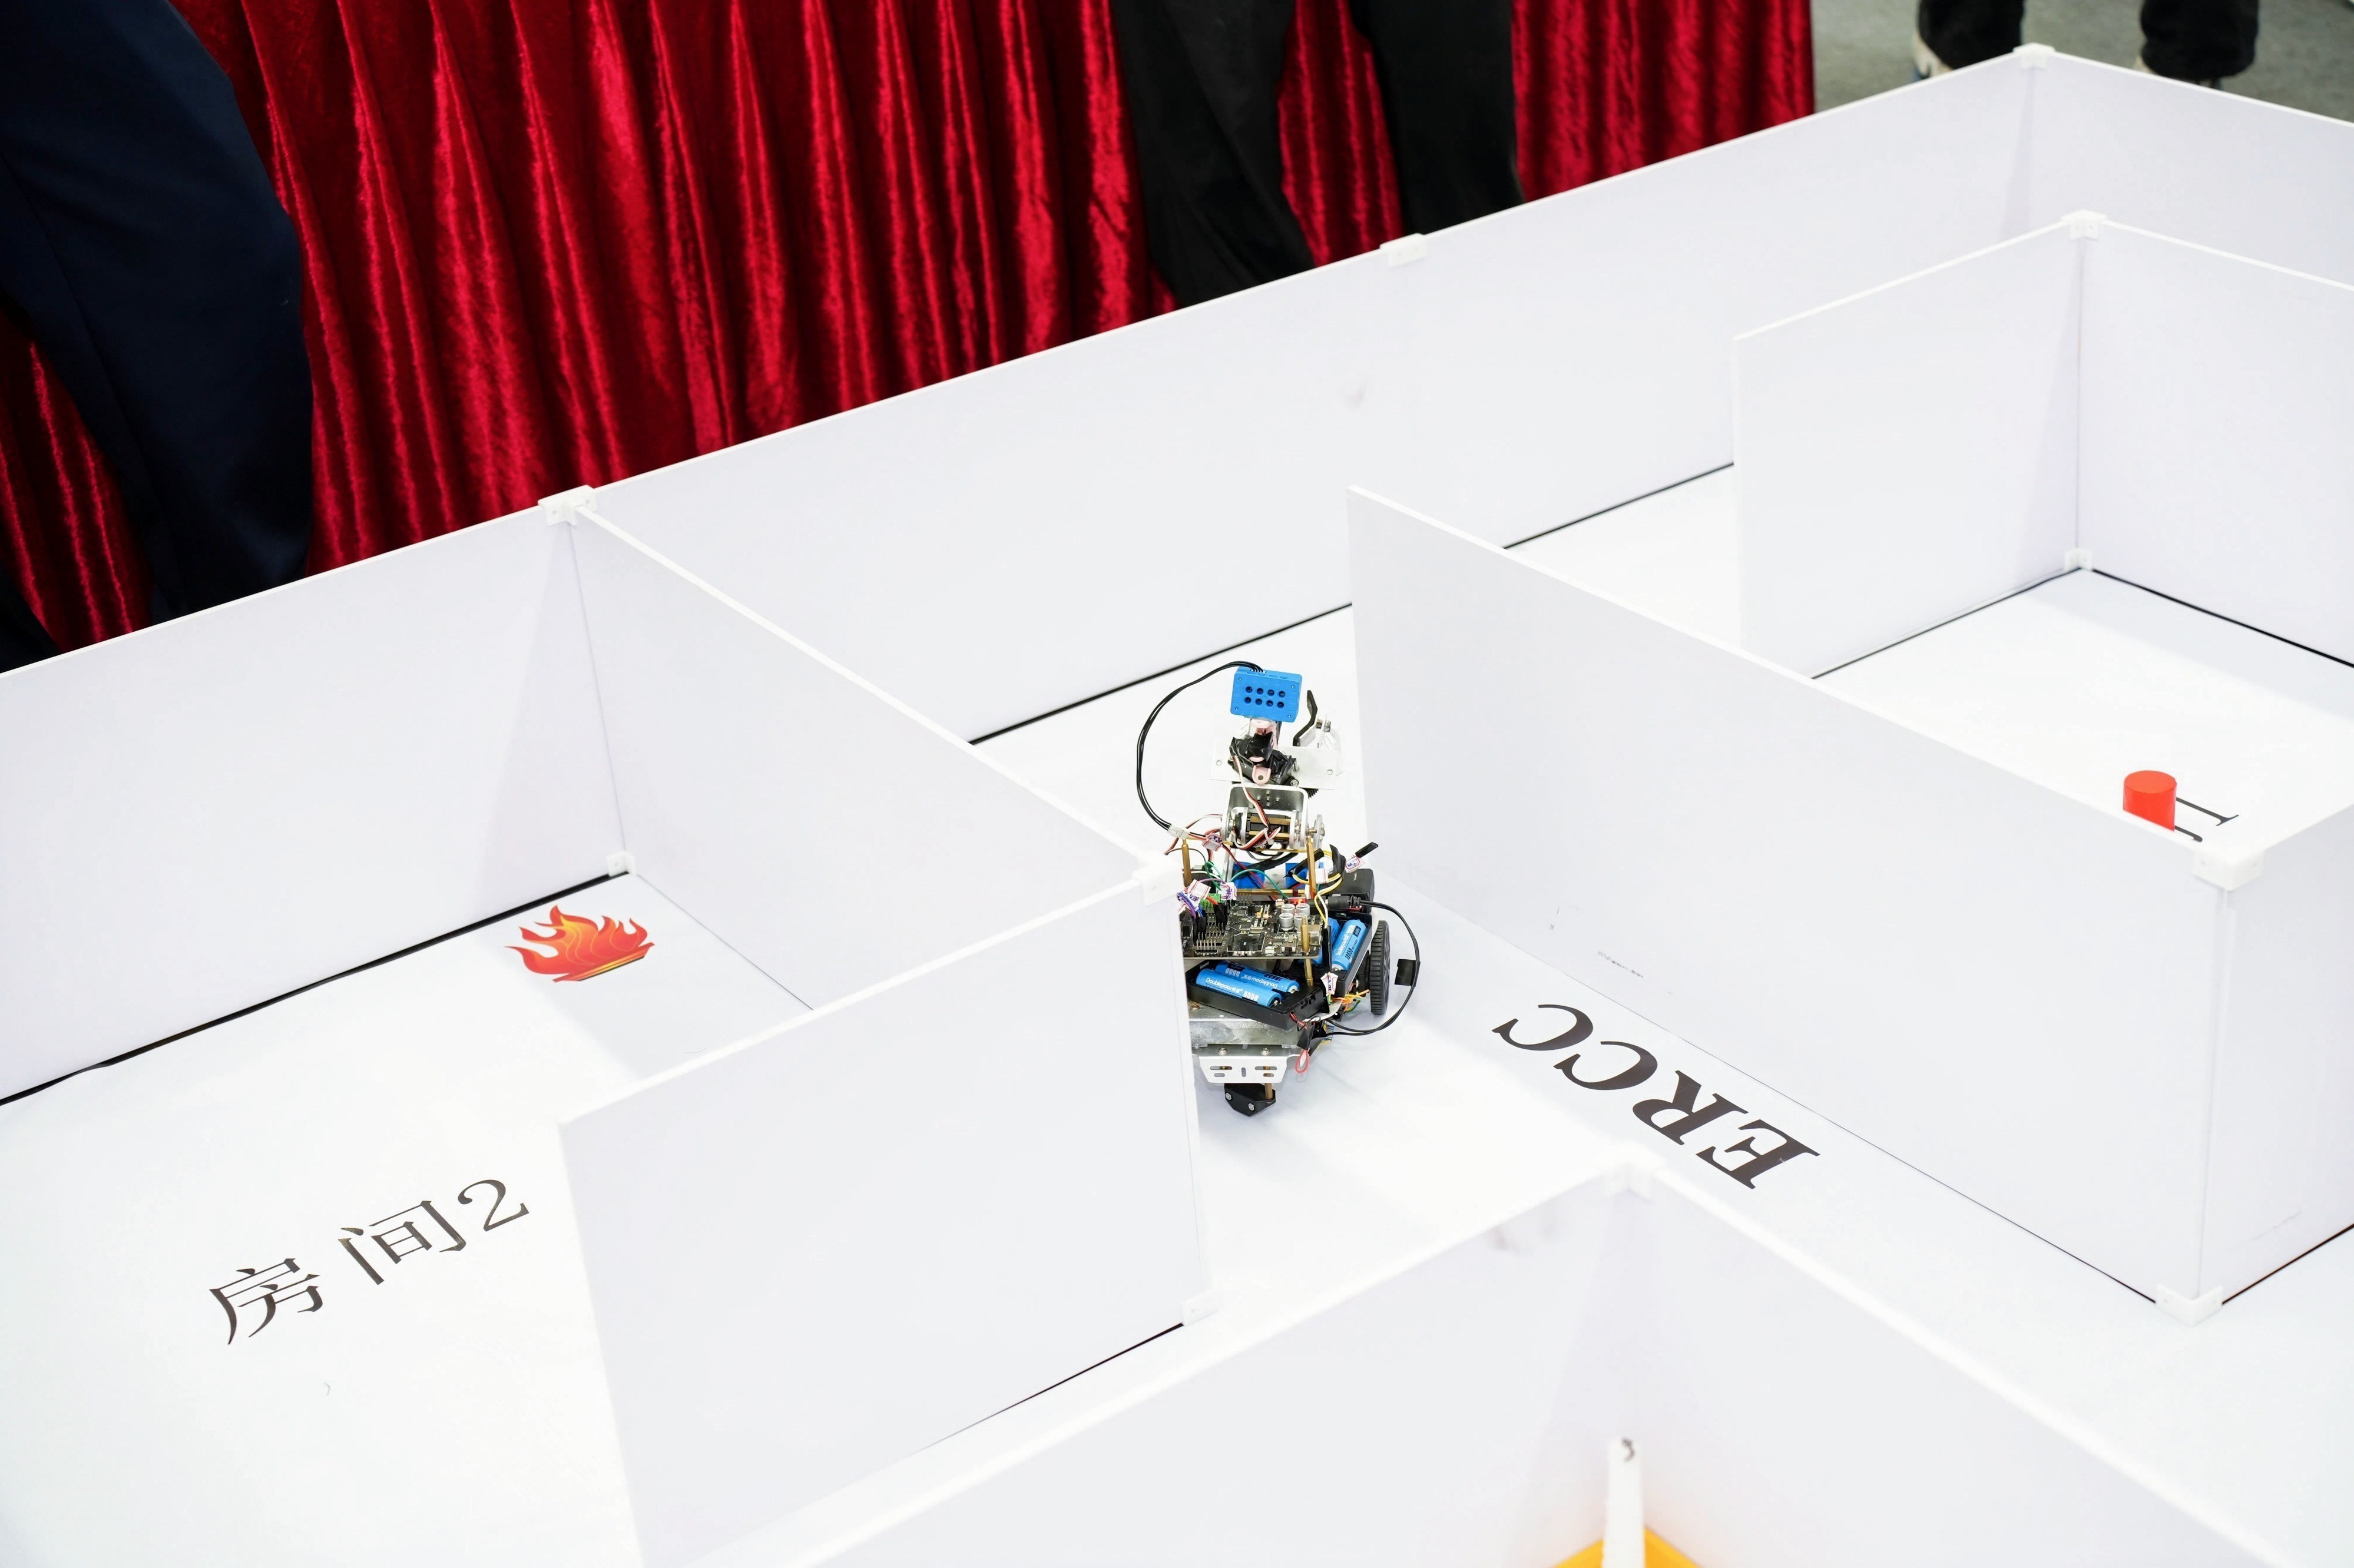
本项比赛的目的是训练学生使用简单传感器完成室内导航任务,理解和掌握软件和硬件集成调试方法,了解传感器的性能参数、传感器安装方式、伺服电机的控制精度对机器人运动性能的影响,并探究如何使用软件和传感器闭环控制去弥补硬件的不足,提升机器人的控制性能。同时熟悉通过远程视频遥控救援机器人完成危险作业任务的操作技巧和机器人运动控制性能对远程操作性能的影响。
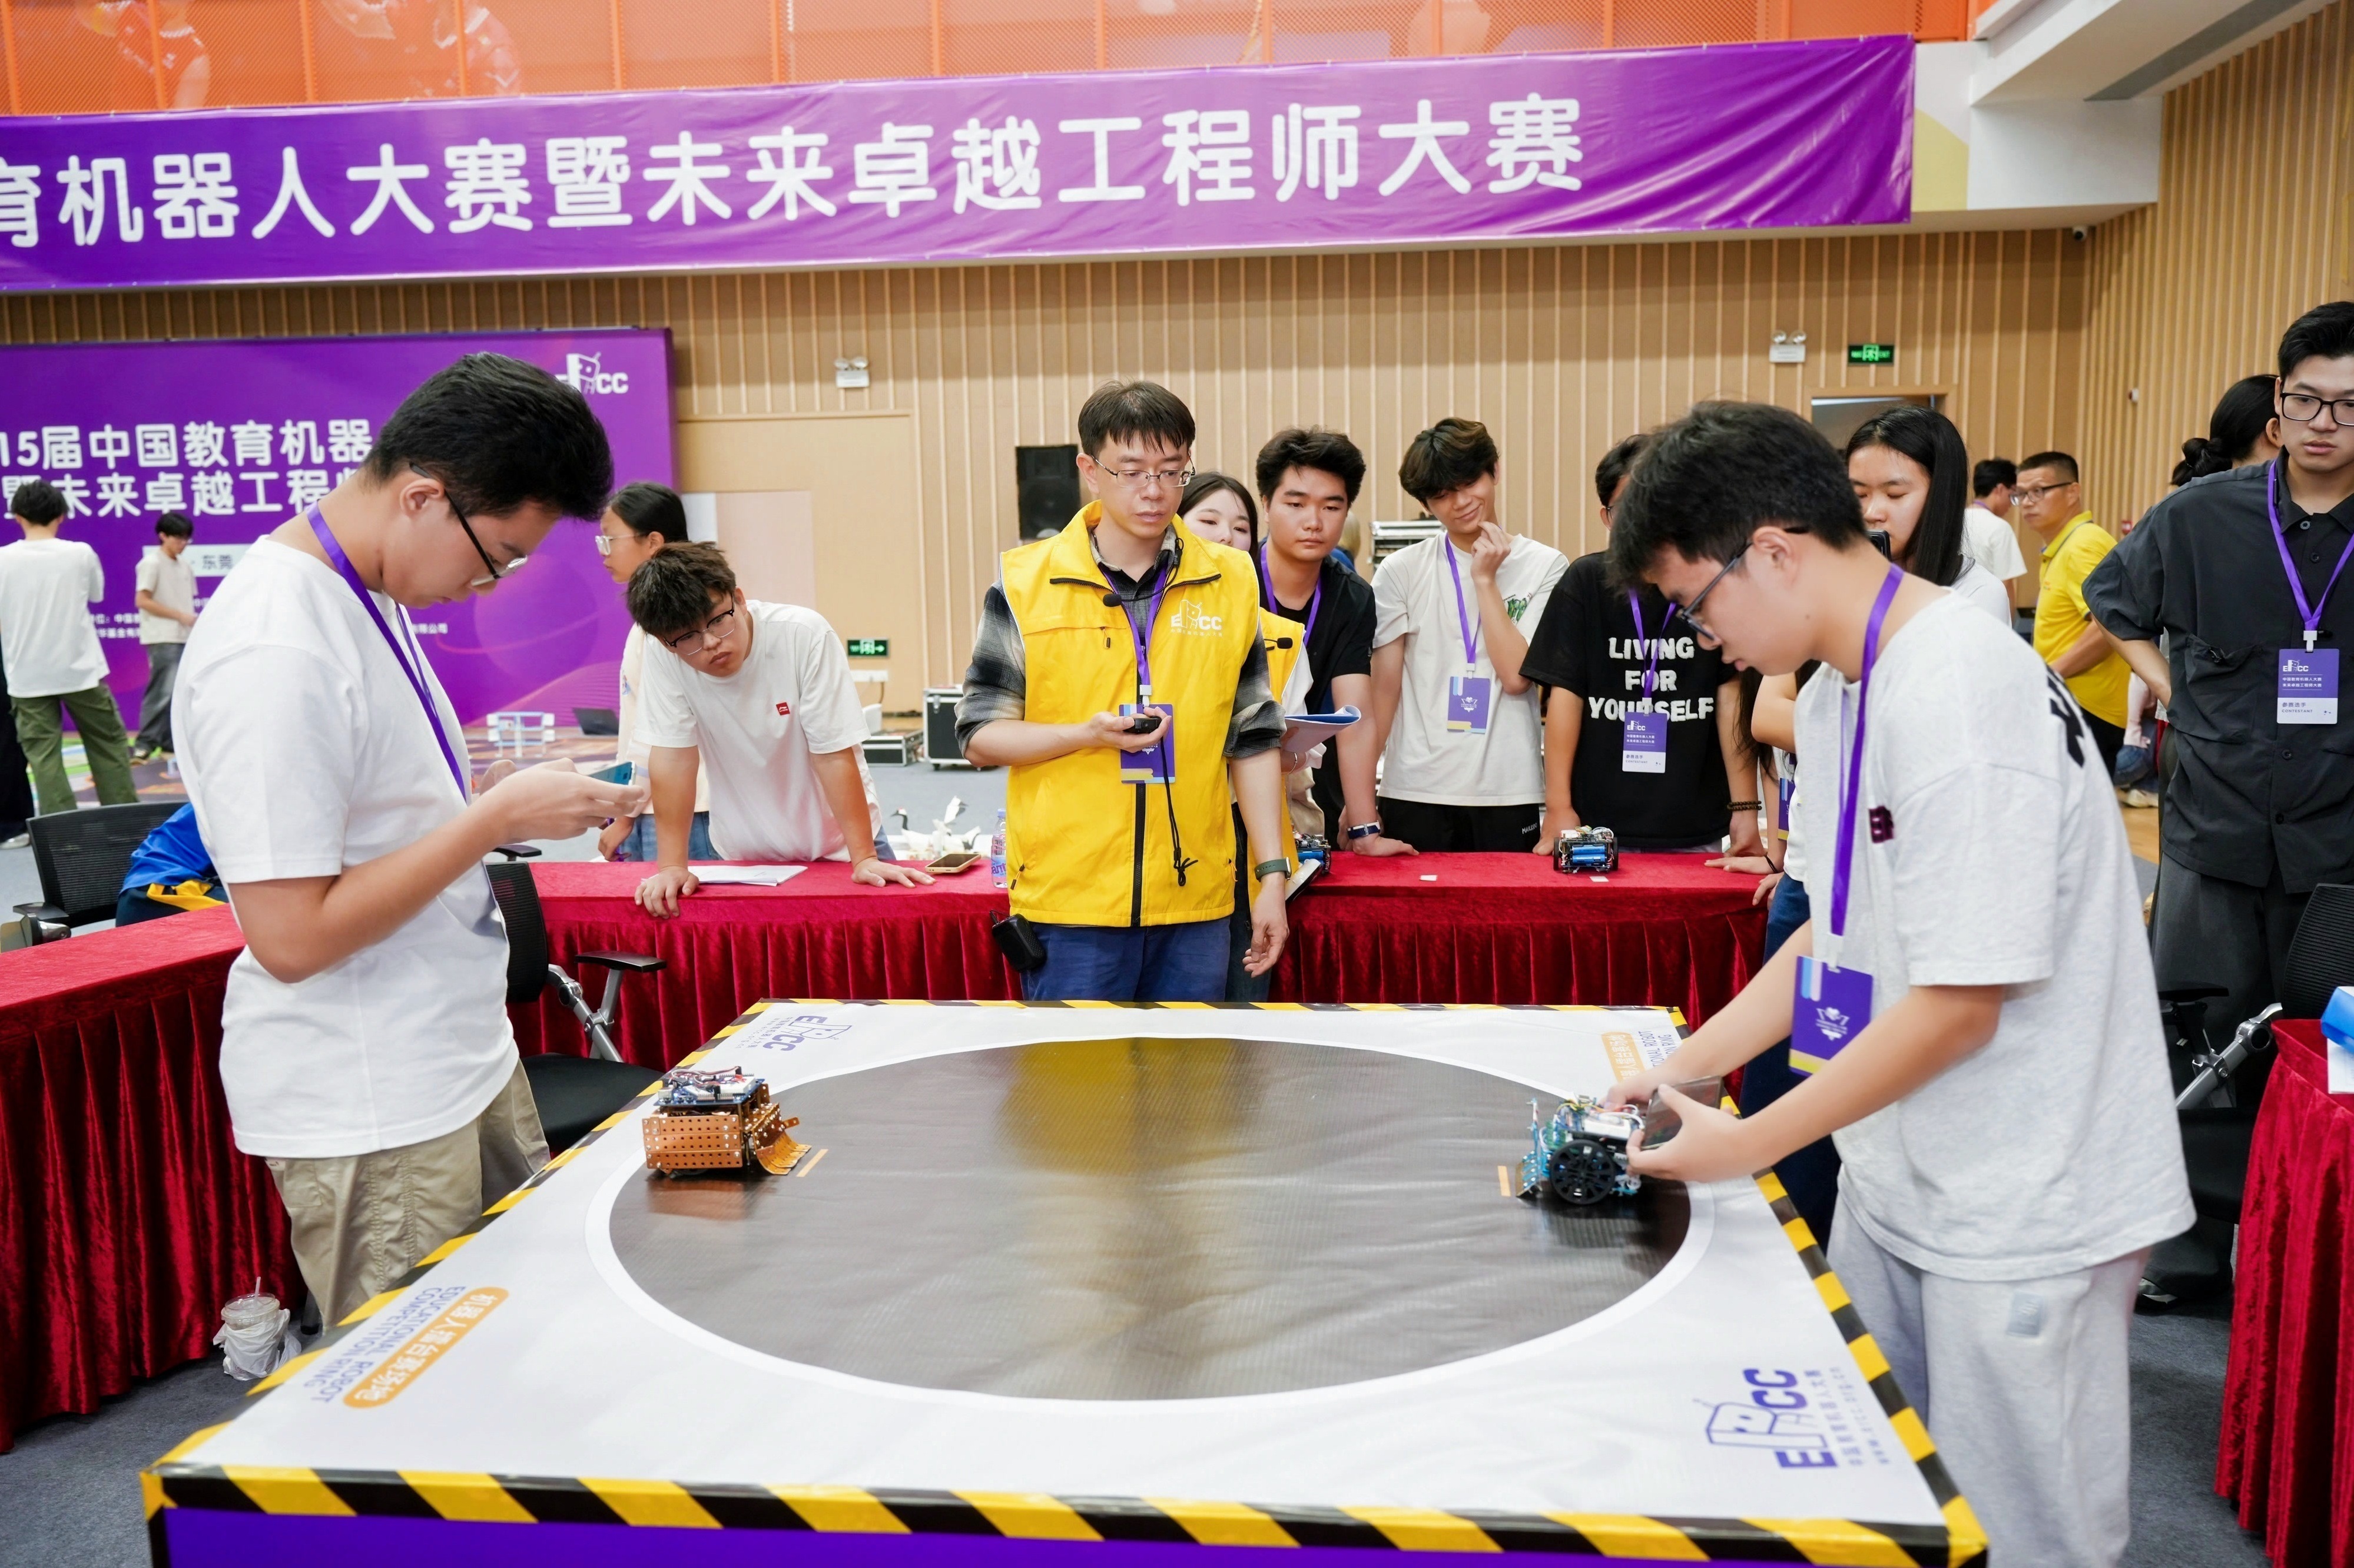
本项比赛的目的是训练学生使用单片机控制的机器人完成擂台对抗任务,理解和掌握智能机器人的软件集成开发和调试方法,了解智能系统的软件控制模型、传感器性能参数、传感器安装方式、伺服电机控制精度和编程算法对机器人运动性能的影响,学习如何提升机器人的智能控制水平。
前往推荐商品页面查看大赛官方配套器材与资料。