智能搬运(标准赛)
点击下载规则全文:2026第16届ERCC搬运码垛标准组比赛规则.pdf
1.1.比赛目的
本项比赛的目的是训练学生使用简单传感器完成复杂的循线任务,理解和掌握软件和硬件集成调试方法,了解传感器的性能参数、传感器安装方式、伺服电机的控制精度对机器人运动性能的影响,并探究如何使用软件和传感器闭环控制去弥补硬件的不足,提升机器人的控制性能。
1.2.比赛任务
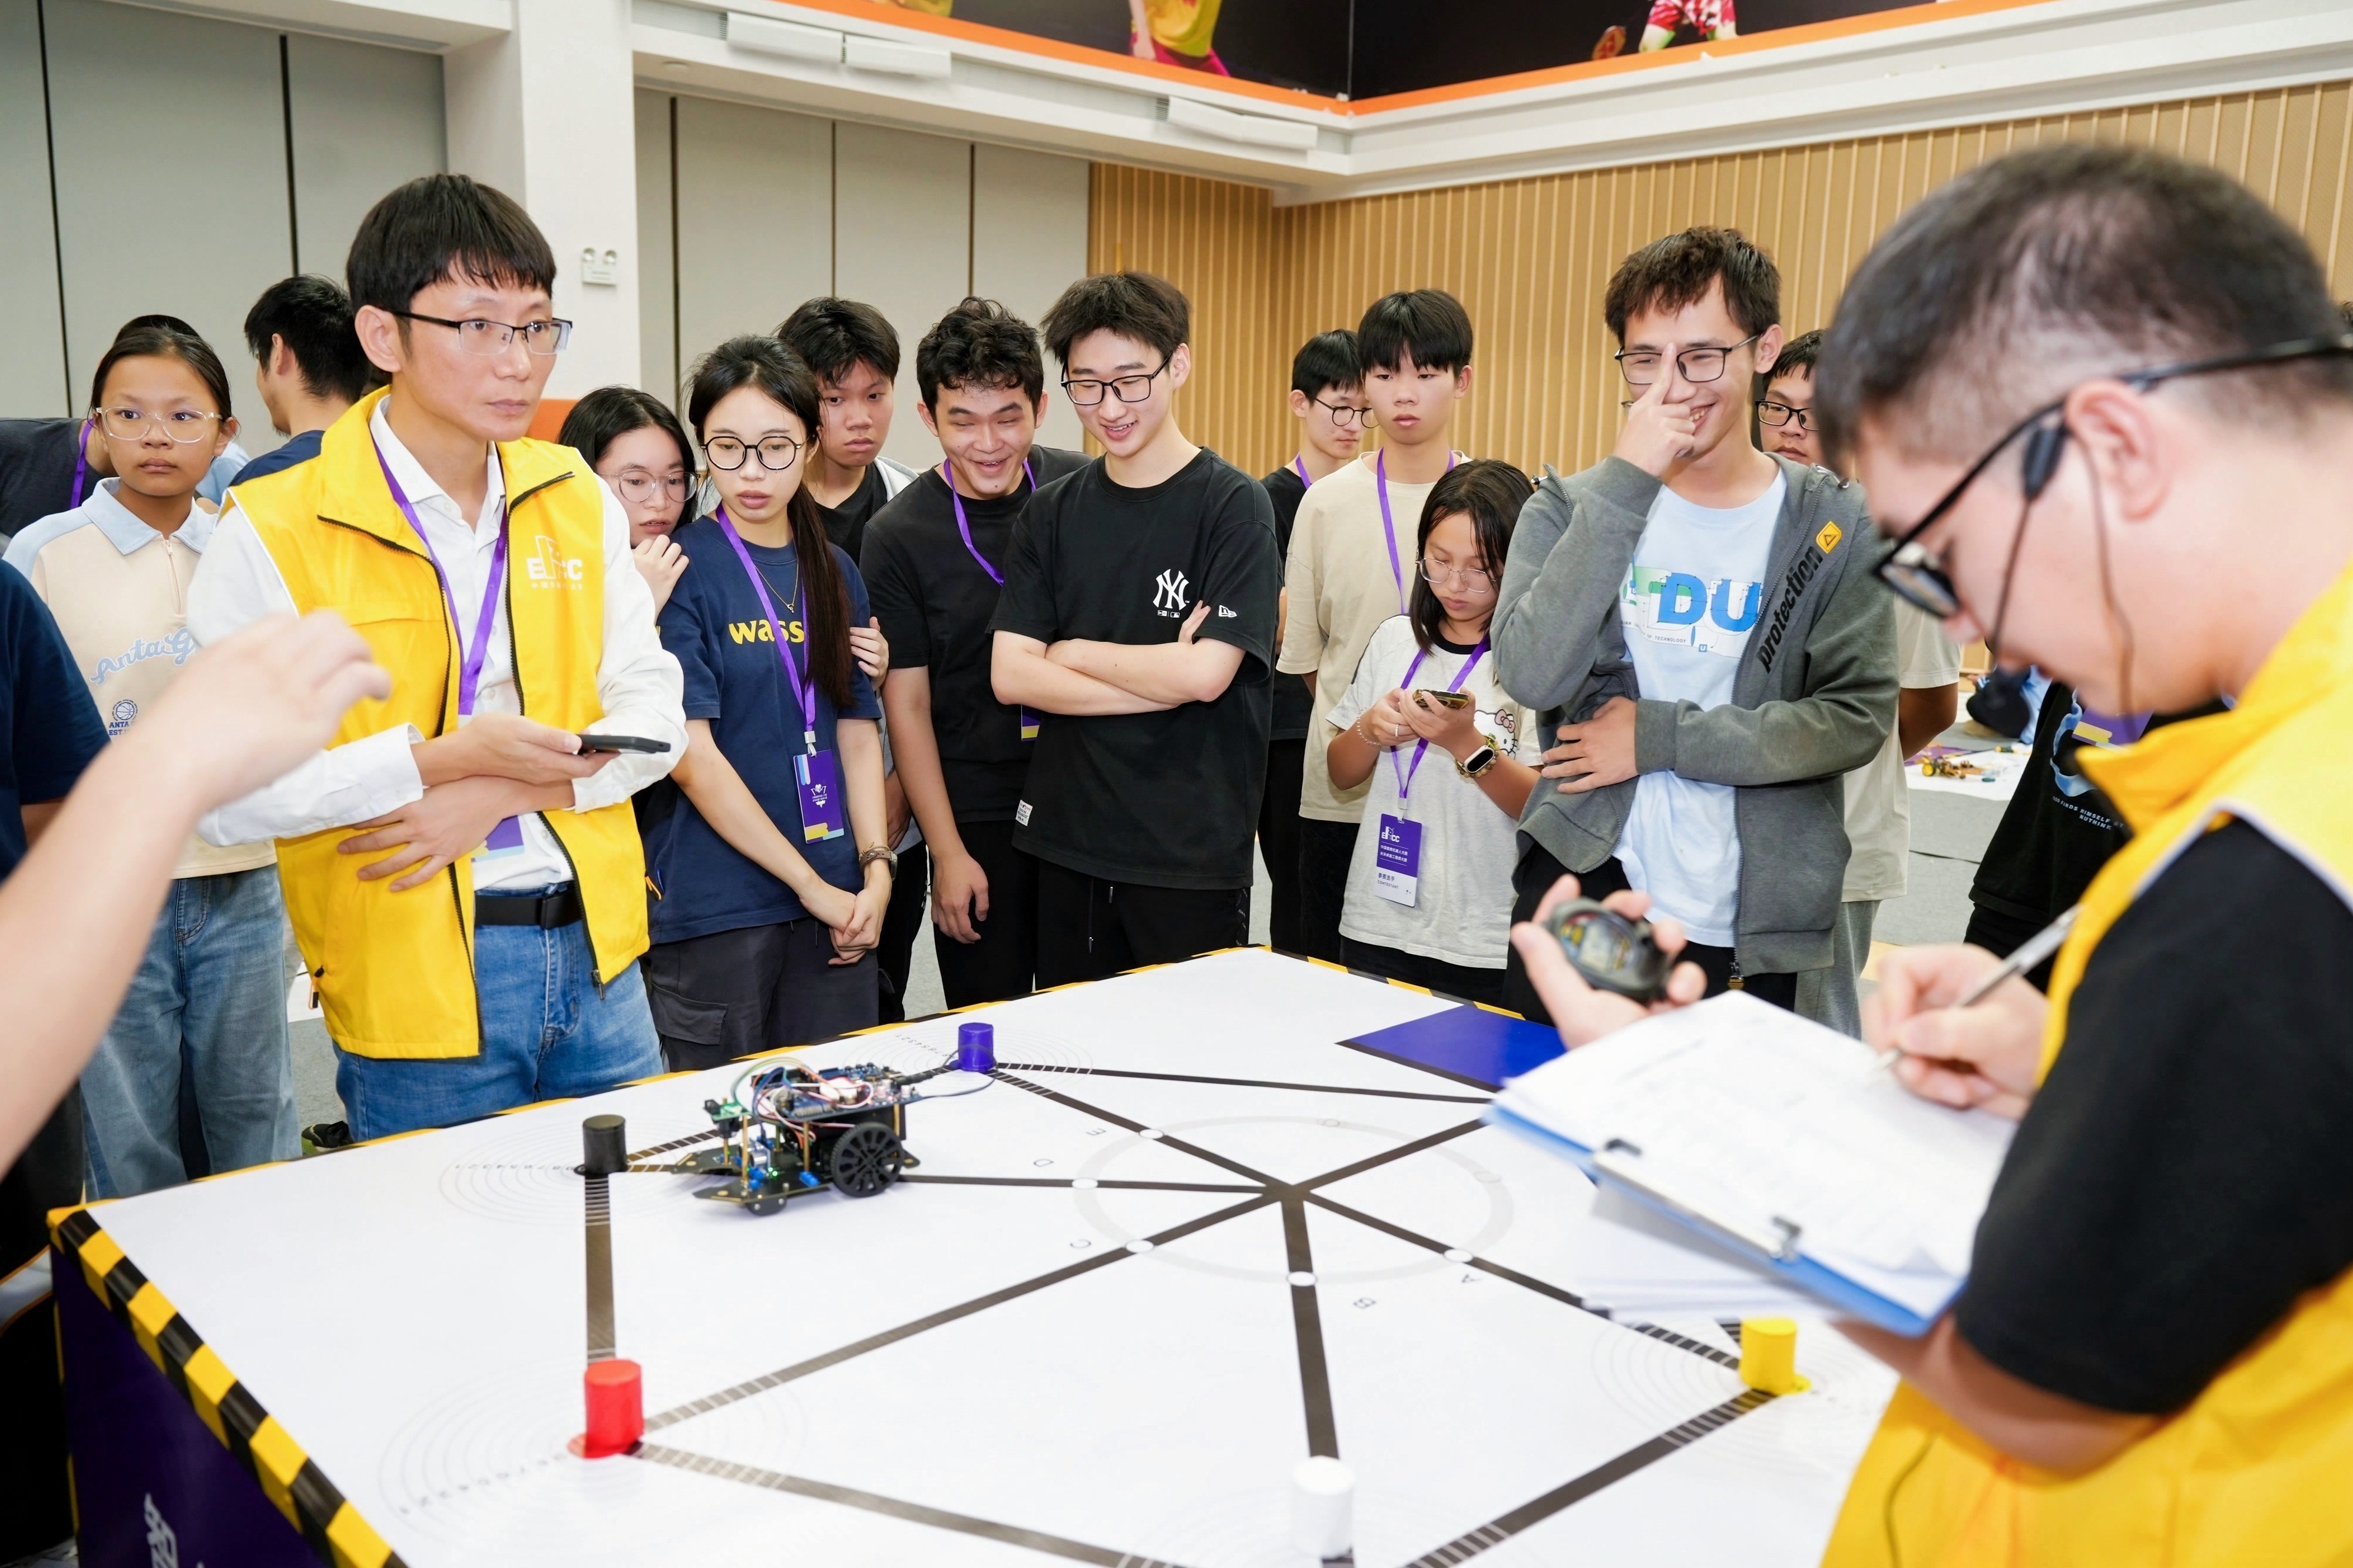
每个参赛队员设计和调试出一个基于 QTSTEAM Black/Blue 控制器(Arduino 兼容 8 位单片机)、C 语言教学板(AT89S52 8 位单片机)或者 STM32 机器人控制器的轮式移动机器人,在比赛场地里移动,将不同颜色的物体分类搬运到对应的分数位置。如图 1 所示,赛前 1 小时从 A、B、C、D、E、F、G、H 和 I 九个位置中按照顺序随机抽签决定 5 个位置放置黄、白、红、黑和蓝色的 5 个标准色块;参赛队伍用 1 个小时时间调试程序;正式比赛时,参赛机器
人从蓝色出发区出发,将 5 个不同颜色的标准色块快速准确地搬运到 5 个对应颜色的中心区
域内,最后回到出发区。单个机器人的比赛时间限定为 3 分钟,超过时间直接结束比赛。
团队赛的每个参赛队伍必须有 3 名队员和 3 个机器人参加比赛,每个队员负责 1 台机器人,按照顺序完成比赛任务。
1.3.比赛计分和排名规则
个人比赛计分分为:搬运精度分值和完成任务时间。色块搬运到对应位置的精度分值最高分为 50 分,机器人成功回到出发区加 5 分,即任务得分满分为 55 分。比赛排名优先按照任务得分排名,得分高者排名靠前;当两队任务得分值一样时,按照完成任务的时间来排名,用时少的排名靠前。
团队赛的团队搬运任务分值为三个参赛队员任务分值之和,时间分值为三个参赛队员时间之和。排名规则同个人排名方法相同。
个人赛和团队赛同时进行,每个队员既代表了个人,也代表团队,不额外增加比赛场次。
1.4.奖项设置
团队赛按照参加总决赛队伍数量的 40%来评定获奖队伍:排名前 5%的队伍获得特等奖,排名前 5~15%的队伍获得一等奖,排名前 15~30%的队伍获得二等奖,排名前 30~40%队伍获得三等奖。获奖数量按照比例的四舍五入确定。
个人赛奖项设置同团队赛一样。
大学本科和大专高职分组比赛和评奖,每个组别又根据所使用的控制器位数分为 8 位和
32 位单片机分开比赛和评奖。即本赛项具体比赛时分为四个组别比赛和评奖。