智能搬运(挑战赛)
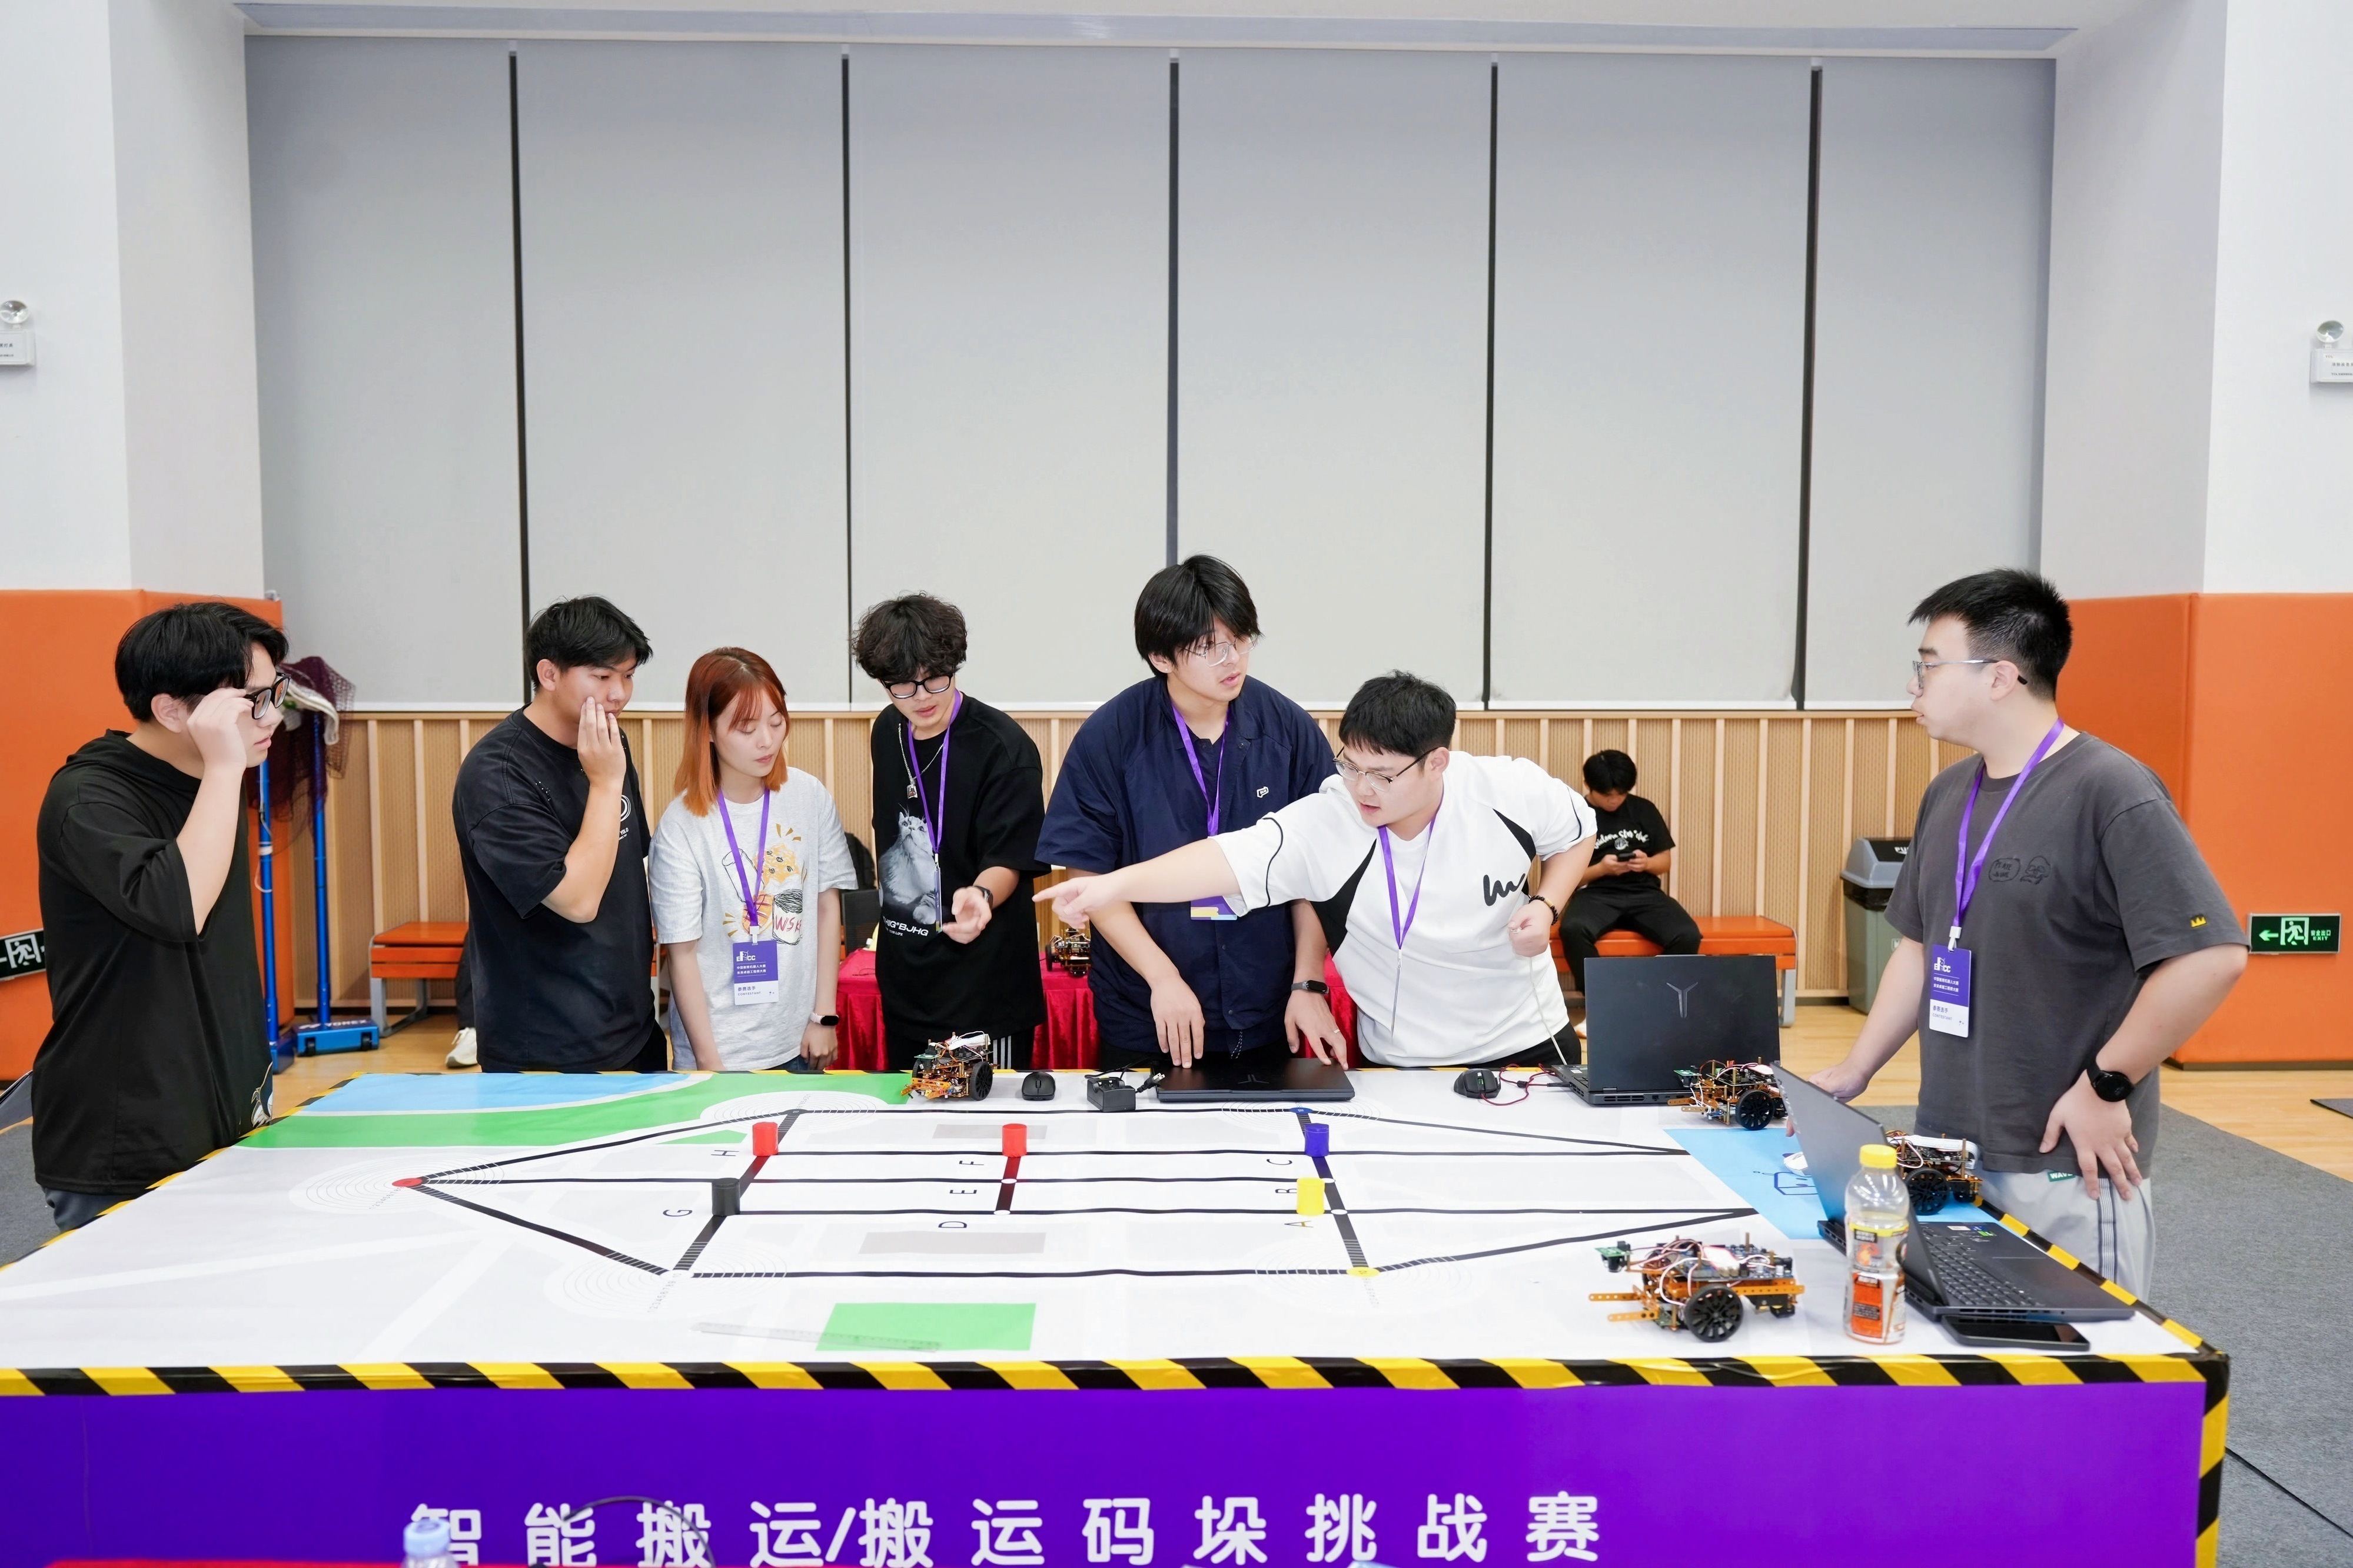
点击下载规则全文:2026第16届ERCC智能搬运协同挑战赛比赛规则.pdf
1.1.比赛目的
本项比赛的目的是训练学生如何使用三台机器人协同完成复杂的搬运任务,挑战基于视 觉传感器的循线和基于机器人之间通讯的协同工作方法,从而掌握视觉传感器在机器人导航中应用编程技术,以及软件和硬件的集成调试方法,了解多机通讯协同如何提升搬运效率,提升多机器人的协同控制性能。
1.2.比赛任务
每个参赛队伍设计和调试出三个基于 QTSTEAM Black/Blue 控制器(Arduino 兼容 8 位单片机)或者 STM32 机器人控制器的轮式移动机器人,在比赛场地里同时移动,一起将不同颜色的物体分类搬运到对应的分数位置。如图 1 所示,赛前 1 小时从 A、B、C、D、E、F、G 和 H 八个位置中按照顺序随机抽签决定 5 个位置放置黄、红、黑和蓝色4种颜色的 5 个不同标准色块;参赛
队伍用 1 个小时时间修改和调试程序;正式比赛时,三个机器人同时从蓝色出发区出发,将
4 个不同颜色的标准色块快速准确地搬运到 5 个对应颜色的中心区域内,最后回到出发区。
机器人的比赛时间限定为 6 分钟,超过时间直接结束比赛。
团队赛的每个参赛队伍必须有 3 名队员和 3 个机器人参加比赛,每个队员负责 1 台机器人,协同工作完成上面描述的比赛任务。
1.3.比赛计分和排名规则
比赛计分规则:搬运精度分值和完成任务时间。色块搬运到对应位置的精度分值最高分为 40 分,优先按照搬运精度排名,得分高者排名靠前;当两队搬运精度得分值一样时,按照完成搬运任务的时间来排名,用时少的排名靠前。完成任务的时间从第一台机器人出发开始到所有机器人回到出发区结束。
1.4.奖项设置
按照参加总决赛队伍数量的 40%来评定获奖队伍:排名前 5%的队伍获得特等奖,排名前 5~15%的队伍获得一等奖,排名前 15~30%的队伍获得二等奖,排名前 30~40%队伍获得三等奖。获奖数量按照比例的四舍五入确定。
大学本科和大专高职分组比赛和评奖,每个组别又根据所使用的控制器位数分为 8 位和
32 位单片机分开比赛和评奖。即本赛项具体比赛时分为四个组别比赛和评奖。